Số 8, đường Duxiu San, thị trấn Ganlin, thành phố Sheng Châu, thành phố Thiệu Hưng, tỉnh Chiết Giang, Trung Quốc
Danh mục tin tức
Danh mục sản phẩm
Hướng dẫn đầy đủ về động cơ EC: Động cơ EC là gì và sự khác biệt giữa động cơ quạt DC và động cơ quạt EC là gì
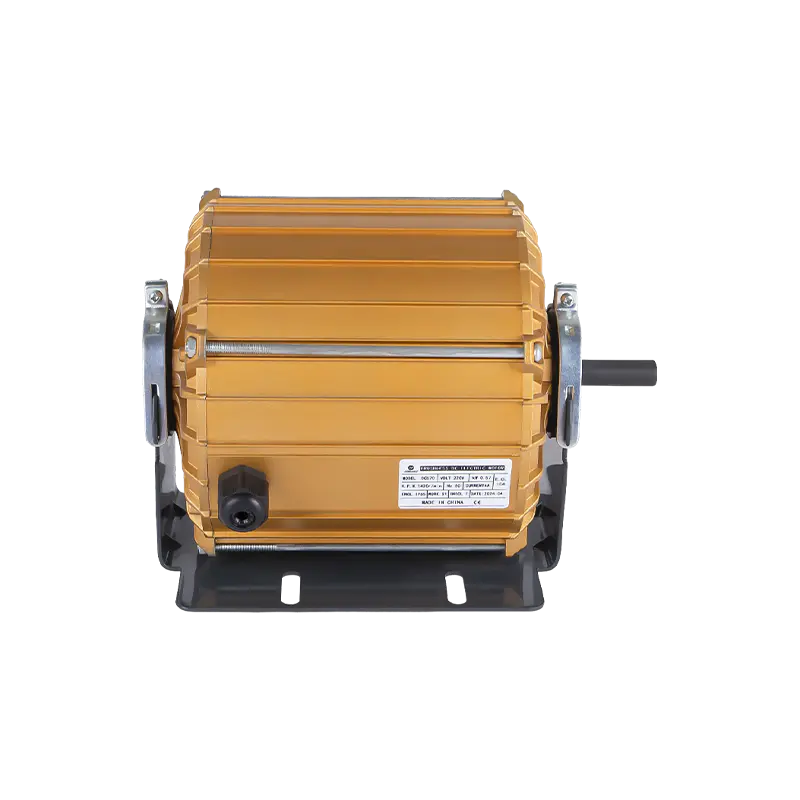
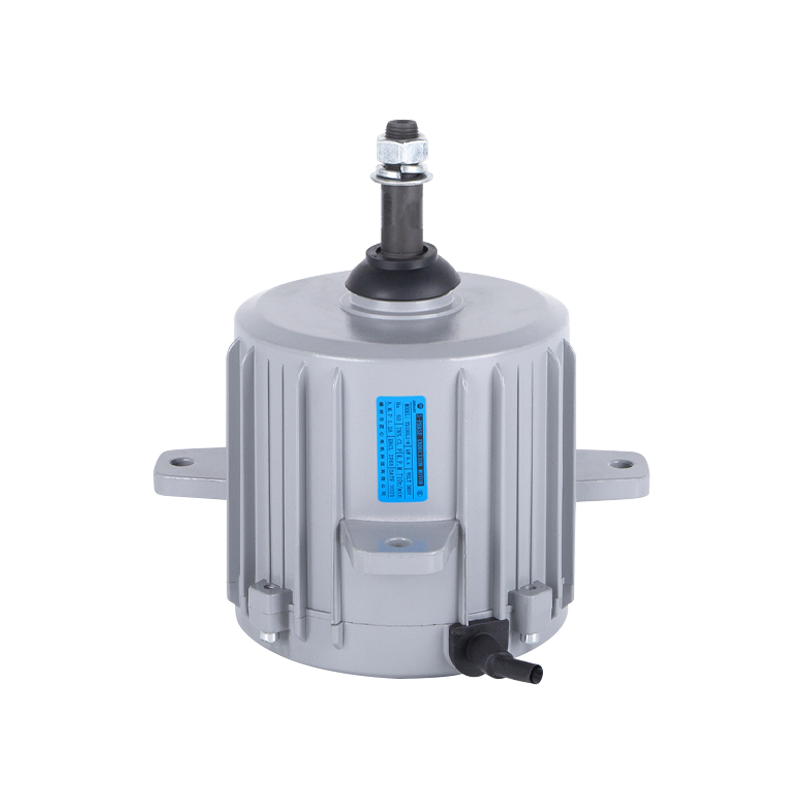
Một Động cơ EC (Động cơ chuyển mạch điện tử) là động cơ nam châm vĩnh cửu, không chổi than, chạy bằng nguồn DC bên trong nhưng chấp nhận nguồn điện xoay chiều một pha hoặc ba pha từ nguồn điện thông qua bộ biến tần và mạch chỉnh lưu tích hợp được tích hợp trong vỏ động cơ. Ký hiệu "chuyển mạch điện tử" đề cập đến thực tế là việc chuyển đổi dòng điện qua cuộn dây động cơ được điều khiển bằng thiết bị điện tử tích hợp chứ không phải bằng cơ chế chổi than và cổ góp vật lý được sử dụng trong động cơ DC truyền thống. Động cơ EC mang lại hiệu quả 85 đến 95% , so với 55 đến 75% cho động cơ cảm ứng AC tiêu chuẩn và 70 đến 85% cho động cơ DC chổi than thông thường trong cùng dải công suất. Sự khác biệt giữa động cơ quạt DC và EC là động cơ DC thông thường sử dụng chổi than vật lý và cổ góp cơ học để chuyển đổi dòng điện qua cuộn dây rôto, trong khi động cơ EC sử dụng chuyển mạch điện tử (bộ biến tần tích hợp) để chuyển mạch rôto nam châm vĩnh cửu không chổi than, loại bỏ hoàn toàn sự mài mòn của chổi than và cho phép vận hành ở tốc độ thay đổi liên tục với hiệu suất rất cao ở mọi điểm trong phạm vi tốc độ. Hướng dẫn này bao gồm mọi khía cạnh kỹ thuật và thực tế của động cơ EC.
Động cơ EC là gì: Định nghĩa, thuật ngữ và bối cảnh thị trường
một là gì Động cơ EC và tại sao thuật ngữ lại quan trọng? EC là viết tắt của Electronically Commutated, mô tả cách chuyển hướng dòng điện trong cuộn dây động cơ. Trong động cơ DC có chổi than thông thường, việc chuyển mạch (chuyển mạch dòng điện) được thực hiện một cách cơ học bằng chổi than trượt trên vòng cổ góp bằng đồng. Trong động cơ EC, chức năng này được thực hiện bằng các công tắc bán dẫn (thường là MOSFET hoặc IGBT) trong bộ điều khiển điện tử tích hợp của động cơ. Kết quả là một động cơ không có chổi than, không có cổ góp, không có vòng trượt và không có bất kỳ bộ phận chuyển mạch cơ học nào trong đường dẫn dòng điện, mang lại cho nó độ tin cậy, hiệu quả và đặc tính điều khiển khác biệt cơ bản so với bất kỳ động cơ chạy bằng chổi than nào.
Động cơ ECs are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- Động cơ BLDC (Động cơ DC không chổi than): Hoàn toàn đồng nghĩa với động cơ EC trong sử dụng kỹ thuật. Cả hai thuật ngữ đều mô tả động cơ nam châm vĩnh cửu có chuyển mạch điện tử. BLDC được sử dụng phổ biến hơn ở Bắc Mỹ và trong bối cảnh kỹ thuật điện tử.
- Động cơ EC: Thuật ngữ này được các nhà sản xuất Châu Âu ưa thích (đặc biệt là EBM-Papst, Ziehl-Abegg và Ebara), đặc biệt là trong các ứng dụng thông gió và quạt HVAC, trong đó động cơ EC hiện là thuật ngữ tiêu chuẩn công nghiệp trên thực tế trong các tiêu chuẩn quốc tế và danh mục sản phẩm.
- Động cơ nam châm vĩnh cửu không chổi than (BPML): Được sử dụng trong tài liệu học thuật và một số ứng dụng máy bơm và máy nén công nghiệp. Nhấn mạnh cấu trúc rôto nam châm vĩnh cửu là đặc điểm nổi bật.
- PMSM (Động cơ đồng bộ nam châm vĩnh cửu): Được sử dụng trong các ứng dụng truyền động servo và lực kéo hiệu suất cao. Đây thực sự là công nghệ động cơ giống như động cơ EC nhưng hoạt động với dạng sóng dòng điện hình sin thay vì hình thang và với thuật toán điều khiển khác (điều khiển hướng trường thay vì chuyển mạch khối).
Tại sao Động cơ EC lại trở thành lựa chọn mặc định cho các ứng dụng quạt và thông gió
Việc áp dụng động cơ EC trong ngành HVAC, điện lạnh và thông gió được thúc đẩy bởi sự kết hợp giữa các quy định về năng lượng, áp lực chi phí năng lượng và sự sụt giảm về giá thành của các thiết bị điện tử công suất khiến động cơ EC trở nên khả thi. Ba yếu tố giải thích sự thống trị của động cơ EC trong các ứng dụng quạt hiện đại:
- Phân loại hiệu quả của Chỉ thị ErP và IE: Chỉ thị về Sản phẩm liên quan đến Năng lượng (ErP) của Liên minh Châu Âu và hệ thống phân loại hiệu suất IEC 60034 (IE1 đến IE5) dần dần quy định mức hiệu suất động cơ tối thiểu. Động cơ cảm ứng AC tiêu chuẩn (thường là IE1 hoặc IE2) không thể đáp ứng ngưỡng IE4 và IE5 cần thiết cho quạt và động cơ bán ở EU kể từ năm 2021. Động cơ EC thường xuyên đạt được mức IE4 và IE5, khiến chúng trở thành công nghệ khả thi duy nhất cho nhiều danh mục sản phẩm được quản lý.
- Định luật quạt tiết kiệm năng lượng ở mức tải một phần: Công suất tiêu thụ của quạt tỷ lệ thuận với lập phương tốc độ quạt (định luật khối quạt). Vận hành quạt ở tốc độ tối đa 80% chỉ cần 51,2% công suất ở tốc độ tối đa (0,8³ = 0,512). Hoạt động ở tốc độ 60% chỉ cần 21,6% sức mạnh tốc độ tối đa. Do hầu hết các hệ thống HVAC và thông gió đều hoạt động ở chế độ bán tải trong phần lớn thời gian hoạt động nên động cơ EC có tốc độ thay đổi giúp tiết kiệm năng lượng đáng kể so với động cơ AC tốc độ cố định có điều khiển bật/tắt hoặc điều khiển cánh dẫn hướng đầu vào.
- Ổ đĩa tích hợp loại bỏ VFD riêng biệt: Động cơ cảm ứng xoay chiều thông thường yêu cầu một bộ truyền động biến tần (VFD) riêng biệt để đạt được tốc độ vận hành thay đổi. Động cơ EC có bộ truyền động điện tử được tích hợp vào vỏ động cơ, giúp giảm chi phí và độ phức tạp của việc lắp đặt, loại bỏ nhu cầu về bảng điện riêng biệt với các bộ phận VFD và cải thiện độ tin cậy tổng thể của hệ thống bằng cách giảm số lượng bộ phận riêng biệt.
Cấu trúc động cơ EC: Bốn thành phần chính
Một EC motor consists of four integrated subsystems that work together as a single package:
- Rôto nam châm vĩnh cửu: Phần tử quay mang một dãy nam châm vĩnh cửu năng lượng cao (điển hình là boron sắt neodymium, NdFeB, cấp N35 đến N52) được bố trí để tạo ra các cực Bắc và Nam xen kẽ xung quanh chu vi rôto. Các nam châm được gắn trên hoặc nhúng vào lõi rôto và tạo ra từ trường mạnh, không đổi mà không cần cung cấp điện cho rôto. Đây là điểm khác biệt cơ bản so với động cơ cảm ứng, trong đó trường rôto được tạo ra bởi dòng điện cảm ứng và do đó vốn có hiệu suất kém hơn.
- Stator có cuộn dây đồng: Phần tử cố định bên ngoài (hoặc bên trong, trong các thiết kế rôto bên ngoài) chứa các cuộn dây đồng được phân bổ xung quanh lõi thép nhiều lớp. Dòng điện chạy qua các cuộn dây này theo trình tự được điều khiển để tạo ra từ trường quay kéo rôto nam châm vĩnh cửu quay.
- Cảm biến vị trí rotor (Cảm biến hiệu ứng Hall): Ba cảm biến hiệu ứng Hall được gắn trong stato ở các khoảng cách 120 độ quanh chu vi. Mỗi cảm biến phát ra tín hiệu kỹ thuật số cao hoặc thấp tùy thuộc vào cực Bắc hay cực Nam của nam châm rôto đi qua nó. Ba tín hiệu cảm biến cùng nhau tạo ra một mẫu 6-bit thay đổi mỗi 60 độ quay rôto điện, cung cấp cho bộ điều khiển điện tử thông tin thời gian thực chính xác về vị trí rôto để định thời gian chuyển mạch.
- Biến tần tích hợp (ổ điện tử): Một bảng mạch in được gắn trong vỏ động cơ chứa bộ chỉnh lưu (chuyển đổi AC sang DC), tụ điện bus DC trung gian, sáu công tắc bán dẫn tạo thành cầu biến tần ba pha, mạch điều khiển cổng, vi điều khiển để chuyển mạch và điều khiển tốc độ, và giao diện điện tử đầu vào/đầu ra cho tín hiệu điều khiển và truyền thông. Sự tích hợp này làm cho động cơ EC trở thành một thiết bị khép kín, có thể kết nối trực tiếp thay vì động cơ yêu cầu ổ đĩa ngoài riêng biệt.
Động cơ EC hoạt động như thế nào: Nguyên lý vận hành từ đầu vào nguồn điện đến đầu ra cơ học
Hiểu biết Động cơ EC hoạt động như thế nào yêu cầu đi theo đường dẫn của năng lượng điện qua động cơ từ đầu vào nguồn điện xoay chiều ở các đầu cáp đến chuyển động quay cơ học của trục đầu ra hoặc cánh quạt. Quá trình này bao gồm năm giai đoạn riêng biệt xảy ra liên tục và đồng thời trong quá trình vận hành động cơ.
Giai đoạn 1: Chuyển đổi AC sang DC (Chỉnh lưu)
Nguồn điện chính đi vào động cơ EC dưới dạng AC một pha (230V, 50 Hz ở Châu Âu; 120V hoặc 240V, 60 Hz ở Bắc Mỹ) hoặc AC ba pha (380 đến 480V, 50 hoặc 60 Hz trong các ứng dụng công nghiệp). Giai đoạn đầu tiên của thiết bị điện tử truyền động tích hợp là mạch chỉnh lưu chuyển đổi điện áp AC này thành DC. Trong hầu hết các động cơ EC, điều này đạt được bằng cách sử dụng bộ chỉnh lưu cầu diode toàn sóng:
- Đối với đầu vào AC 230V một pha: Bộ chỉnh lưu cầu toàn sóng chuyển đổi AC hình sin thành DC xung với điện áp cực đại xấp xỉ 325V (230V × √2). DC dao động sau đó được làm mịn bằng một tụ điện điện phân lớn trên bus DC, cung cấp điện áp bus DC tương đối ổn định khoảng 300 đến 320V dưới tải.
- Đối với đầu vào AC 400V ba pha: Cầu diode ba pha tạo ra điện áp bus DC mượt mà hơn nhiều chỉ với độ gợn sóng nhỏ, với điện áp bus DC xấp xỉ 560V (400V × √2). Bus DC mượt mà hơn của đầu vào ba pha giúp giảm điện dung cần thiết ở giai đoạn lọc và cải thiện hiệu suất truyền động.
Tụ điện bus DC phục vụ hai chức năng quan trọng: nó làm mịn điện áp chỉnh lưu để cung cấp nguồn DC ổn định cho biến tần và nó hoạt động như một bộ đệm lưu trữ năng lượng giúp hấp thụ các xung dòng điện ngắn do biến tần rút ra khi nó chuyển dòng điện sang cuộn dây động cơ.
Giai đoạn 2: Cảm biến vị trí rôto
Trước khi biến tần có thể chuyển dòng điện sang cuộn dây chính xác, bộ vi điều khiển điều khiển phải biết vị trí góc tức thời của rôto. Đây là lúc các cảm biến hiệu ứng Hall đóng vai trò thiết yếu của chúng. Ba cảm biến hiệu ứng Hall, được đặt ở vị trí Khoảng cơ học 120 độ (hoặc các khoảng 60 độ trong động cơ có số lượng lớn các cặp cực) xung quanh lỗ stato, mỗi tín hiệu phát ra tín hiệu logic cao (thường là 5V) khi nam châm cực Bắc đi qua chúng và tín hiệu logic thấp (0V) khi nam châm cực Nam đi qua. Ba cảm biến tạo ra mã nhị phân 3 bit thay đổi liên tục khi rôto quay, với mã thay đổi sau mỗi 60 độ điện. Đối với động cơ có rôto cặp 4 cực (8 cực), mã này hoàn thành trình tự 6 bước đầy đủ cho mỗi 90 độ quay cơ học (360 độ cơ học 4 cặp cực = 90 độ cơ học trên mỗi vòng quay điện). Bộ vi điều khiển đọc mã 3 bit này ở tốc độ cao (thường là hàng nghìn lần mỗi giây) và sử dụng nó để xác định cặp cuộn dây nào sẽ được cấp điện bất kỳ lúc nào.
Một số động cơ EC tiên tiến sử dụng điều khiển không cảm biến thay vì cảm biến hiệu ứng Hall. Trong chuyển mạch không cảm biến, thuật toán điều khiển phát hiện EMF ngược (điện động lực ngược) được tạo ra trong cuộn dây không mang điện khi rôto nam châm vĩnh cửu đi qua nó và sử dụng điện áp này để suy ra vị trí rôto. Thiết kế không có cảm biến giúp giảm số lượng thành phần và loại bỏ khả năng nối dây của cảm biến Hall như một điểm hỏng hóc tiềm ẩn, nhưng chúng yêu cầu trình tự khởi động ngắn ở điện áp thấp trong đó EMF phía sau quá nhỏ để có thể phát hiện một cách đáng tin cậy.
Giai đoạn 3: Chuyển mạch điện tử bằng biến tần
Biến tần là cốt lõi tạo nên động cơ EC "chuyển mạch điện tử". Nó bao gồm sáu công tắc bán dẫn công suất (thường là MOSFET cho động cơ có công suất lên đến khoảng 2 kW và IGBT cho động cơ có công suất cao hơn) được sắp xếp thành ba cặp nửa cầu, một cặp cho mỗi cuộn dây trong số ba cuộn dây stato (pha U, V và W). Các công tắc được xác định là:
- Công tắc phía cao (Q1, Q3, Q5): Kết nối đường ray dương bus DC với từng đầu cực pha động cơ khi bật.
- Công tắc phía thấp (Q2, Q4, Q6): Kết nối từng đầu cực pha động cơ với đường ray âm (mặt đất) bus DC khi bật.
Tại bất kỳ thời điểm nào trong quá trình hoạt động bình thường, có chính xác hai trong số sáu công tắc đang dẫn điện: một phía cao và một phía thấp, từ các pha khác nhau. Điều này tạo ra một đường dẫn dòng điện từ cực dương của bus DC, qua cuộn dây một pha, qua stato, qua cuộn dây pha khác và quay trở lại cực âm của bus DC. Dòng điện sinh ra trong hai cuộn dây mang điện tạo ra một từ trường trong khe hở stato kéo rôto nam châm vĩnh cửu về hướng thẳng hàng với từ trường. Bộ vi điều khiển chuyển sang cặp công tắc tiếp theo (bước chuyển mạch tiếp theo) trước khi rôto đạt được sự căn chỉnh hoàn hảo, đảm bảo quay liên tục theo hướng mong muốn.
Đối với sơ đồ chuyển mạch 3 pha, 6 bước (hình thang) tiêu chuẩn, chuỗi trạng thái chuyển mạch hoàn chỉnh cho một vòng quay điện đầy đủ là:
- Q1 (U cao) và Q4 (V thấp): Dòng điện chạy từ U đến V
- Q1 (U cao) và Q6 (W thấp): Dòng điện chạy từ U đến W
- Q3 (V cao) và Q6 (W thấp): Dòng điện chạy từ V đến W
- Q3 (V cao) và Q2 (U thấp): Dòng điện chạy V đến U
- Q5 (W cao) và Q2 (U thấp): Dòng điện chạy W đến U
- Q5 (W cao) và Q4 (V thấp): Dòng điện chạy W đến V
Trình tự 6 bước này lặp đi lặp lại liên tục, với mỗi bước chiếm chính xác 60 độ điện chuyển động của rôto. Tần số chuyển đổi giữa các bước tăng tỷ lệ thuận với tốc độ động cơ, do đó ở tốc độ cao hơn bộ vi điều khiển phải chuyển đổi nhanh hơn.
Giai đoạn 4: Điều khiển tốc độPWM
Trình tự chuyển mạch được mô tả ở trên điều khiển động cơ ở tốc độ được xác định bởi điện áp bus DC và đặc tính EMF ngược của động cơ. Để điều khiển tốc độ độc lập với điện áp nguồn, điều chế độ rộng xung (PWM) được đặt chồng lên trên chuyển mạch giao hoán. Thay vì giữ các công tắc hoạt động liên tục trong suốt mỗi bước chuyển mạch, các công tắc được bật và tắt nhanh chóng ở tần số cao (thường là 8 đến 20 kHz ) với chu kỳ làm việc thay đổi (tỷ lệ đúng giờ trên tổng thời gian chuyển mạch). Điện áp trung bình cấp vào cuộn dây trong mỗi bước chuyển mạch bằng điện áp DC bus nhân với chu kỳ làm việc:
V_average = V_DC_bus × Chu kỳ hoạt động
Chu kỳ hoạt động 100% sẽ áp dụng toàn bộ điện áp bus DC vào cuộn dây, điều khiển động cơ ở tốc độ tối đa đối với tải nhất định. Chu kỳ hoạt động 50% áp dụng một nửa điện áp bus, dẫn đến tốc độ tối đa xấp xỉ một nửa. Chu kỳ hoạt động 10% áp dụng 1/10 điện áp bus cho tốc độ điều khiển thấp nhất. Tần số sóng mang điện từ 8 đến 20 kHz cao hơn nhiều so với phạm vi nghe được của con người (20 Hz đến 20 kHz), do đó, động cơ tạo ra tiếng ồn điện tối thiểu từ việc chuyển mạch, mặc dù cấu hình tiếng ồn cụ thể của động cơ và cánh quạt ở các tốc độ khác nhau là tiêu chí lựa chọn chính cho các ứng dụng làm lạnh thương mại và HVAC.
Giai đoạn 5: Kiểm soát tốc độ và phản hồi hiện tại
Bộ vi điều khiển trong động cơ EC liên tục chạy thuật toán điều khiển vòng kín để duy trì tốc độ mục tiêu (hoặc mô-men xoắn, trong một số chế độ điều khiển) bất kể tải thay đổi. Vòng điều khiển hoạt động như sau:
- Đo tốc độ: Tốc độ thực tế của động cơ được đo bằng cách đếm tốc độ các bước chuyển mạch (xuất phát từ tín hiệu cảm biến Hall) và chuyển đổi sang RPM. Phép đo này được cập nhật hàng nghìn lần mỗi giây.
- Tính toán lỗi tốc độ: Sự khác biệt giữa tốc độ mục tiêu (điểm đặt, nhận được từ tín hiệu đầu vào điều khiển) và tốc độ thực tế đo được là lỗi tốc độ.
- Điều chỉnh chu kỳ nhiệm vụ của PLC: Thuật toán điều khiển (thường là thuật toán tích phân tỷ lệ hoặc thuật toán PI) điều chỉnh chu kỳ nhiệm vụ củaPWM để đáp ứng với lỗi tốc độ. Nếu động cơ chạy chậm hơn mục tiêu (lỗi tốc độ dương), chu kỳ làm việc sẽ tăng lên để cấp thêm điện áp. Nếu động cơ chạy nhanh hơn mục tiêu (lỗi tốc độ âm), chu kỳ hoạt động sẽ giảm. Vòng phản hồi này thường phản hồi tính bằng mili giây, duy trì độ chính xác về tốc độ ±1% đến ±3% của điểm đặt trong một loạt các điều kiện tải.
- Giám sát hiện tại để bảo vệ: Cảm biến dòng điện pha (thường là điện trở shunt ở chân công tắc phía thấp) đo dòng điện tức thời do mỗi cuộn dây tạo ra. Bộ vi điều khiển giám sát các dòng điện này để biết tình trạng quá dòng (động cơ ngừng hoạt động, ngắn mạch trong cuộn dây hoặc cánh quạt quá tải) và tắt các công tắc trong vòng micro giây nếu vượt quá ngưỡng bảo vệ, ngăn ngừa hư hỏng chất bán dẫn hoặc cuộn dây động cơ.
Sự khác biệt giữa động cơ quạt DC và EC là gì: So sánh kỹ thuật hoàn chỉnh
Câu hỏi của sự khác biệt giữa động cơ quạt DC và EC là sự so sánh thực tế quan trọng nhất đối với các kỹ sư và người mua khi lựa chọn động cơ quạt cho các ứng dụng HVAC, điện lạnh và thông gió công nghiệp. Cả hai loại động cơ đều hoạt động từ DC tại thời điểm chuyển đổi điện từ thực tế, nhưng về cơ bản chúng khác nhau về cấu tạo, phương pháp chuyển mạch, đặc tính hiệu suất, đặc tính điều khiển và yêu cầu bảo trì.
Sự khác biệt về cấu trúc cơ bản: Cấu trúc cánh quạt
Trong động cơ DC (có chổi than) thông thường, rôto mang các cuộn dây . Dòng điện từ nguồn cung cấp bên ngoài chạy vào cuộn dây rôto thông qua chổi than ép vào cổ góp: một cụm vòng đồng phân đoạn được gắn trên trục rôto. Khi rôto quay, các đoạn cổ góp khác nhau đi qua chổi than, nối các nhóm cuộn dây khác nhau với nguồn điện theo trình tự. Stator chứa nam châm vĩnh cửu hoặc cuộn dây kích từ tạo ra từ trường đứng yên. Mômen điện từ được tạo ra bởi sự tương tác giữa từ trường stato và dây dẫn rôto mang dòng điện.
Trong động cơ EC, vai trò của rôto-stato được hoán đổi. các rôto mang nam châm vĩnh cửu không có cuộn dây và không có kết nối điện. các stator mang các cuộn dây . Dòng điện chạy qua cuộn dây stato từ thiết bị điện tử cố định thông qua các kết nối kim loại trực tiếp không có chổi than hoặc tiếp điểm trượt. Mômen điện từ được tạo ra bởi sự tương tác giữa trường nam châm rôto quay và trường stato chuyển mạch điện tử. Sự khác biệt cơ bản về kết cấu này là nguồn gốc của mọi ưu điểm về hiệu suất của động cơ EC so với động cơ DC thông thường.
Chuyển đổi: Cơ khí và điện tử
Quá trình chuyển mạch là nơi có sự khác biệt lớn nhất giữa động cơ DC và EC:
- Động cơ DC (chuyển mạch cơ học): Chổi than ép vào các đoạn cổ góp bằng đồng dưới sức căng của lò xo. Khi rôto quay, mỗi chổi quét từ đoạn này sang đoạn tiếp theo, tạo ra và ngắt mạch điện thành các cuộn dây rôto liên tiếp. Tiếp điểm trượt này tạo ra nhiệt (tổn hao điện trở ở bề mặt tiếp điểm), tạo ra hồ quang điện khi các tiếp điểm bị đứt dưới dòng điện tải và gây ra sự mài mòn ngày càng tăng trên cả vật liệu chổi than (cacbon) và cổ góp (đồng). Cần phải thay thế bàn chải định kỳ 1.000 đến 5.000 giờ trong các ứng dụng quạt thông thường, cần phải thay thế thường xuyên hơn ở mức tải dòng điện cao hơn hoặc trong môi trường ẩm ướt nơi chổi than bị mài mòn nhanh hơn.
- Động cơ EC (electronic commutation): Công tắc MOSFET hoặc IGBT trong bộ điều khiển điện tử bật và tắt theo lệnh của vi điều khiển, dẫn dòng điện qua cuộn dây stato theo đúng trình tự để quay liên tục. Không có tiếp xúc trượt, không có sự mài mòn cơ học trong cơ cấu chuyển mạch, không có hồ quang và không tạo ra bụi carbon. Tuổi thọ sử dụng dự kiến của các bộ phận chuyển mạch điện tử là 30.000 đến 100.000 giờ trở lên, bị hạn chế chủ yếu bởi các tụ điện trên bus DC (suy giảm dần theo thời gian do chất điện phân bay hơi) và bởi tuổi thọ ổ trục chứ không phải do hao mòn chuyển mạch.
So sánh hiệu quả: Nơi EC Motors thể hiện lợi thế lớn nhất của họ
Hiệu suất là sự khác biệt về số lượng hấp dẫn nhất giữa động cơ quạt DC và EC. Việc so sánh hiệu suất cho thấy lý do tại sao động cơ EC đã thay thế động cơ DC có chổi than trong hầu hết các ứng dụng quạt HVAC thương mại mới:
| Điểm vận hành | Hiệu suất động cơ DC thông thường | Hiệu suất động cơ EC | Lợi thế hiệu quả |
|---|---|---|---|
| Tốc độ 100% (đầy tải) | 70 đến 82% | 87 đến 95% | 10 đến 15 điểm phần trăm |
| tốc độ 75% | 65 đến 78% | 85 đến 93% | 15 đến 18 điểm phần trăm |
| tốc độ 50% | 55 đến 70% | 80 đến 90% | 18 đến 25 điểm phần trăm |
| tốc độ 25% | 35 đến 55% | 72 đến 85% | 25 đến 37 điểm phần trăm |
Lợi thế về hiệu suất của động cơ EC so với động cơ DC thông thường là lớn nhất ở điều kiện tải một phần, chính là lúc quạt dành phần lớn thời gian hoạt động. Một quạt chạy ở tốc độ 50% trong hệ thống HVAC có thể tích không khí thay đổi hoặc thiết bị ngưng tụ làm lạnh ở điều kiện xung quanh tải một phần có thể tiêu thụ Năng lượng ít hơn 25 đến 35% mỗi giờ với động cơ EC so với động cơ DC có chổi than mang lại cùng công suất cơ học. Trong suốt một năm hoạt động liên tục, sự khác biệt này thể hiện sự giảm đáng kể về chi phí điện và lượng khí thải carbon.
Tại sao động cơ DC thông thường lại kém hiệu quả hơn: Phân tích tổn thất
Hiểu biết the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Tổn thất điện trở tiếp xúc của chổi than: Giao diện tiếp xúc carbon-đồng có điện trở tiếp xúc thường là 0,1 đến 0,5 ohms mỗi bàn chải và với hai chổi than trong đường dẫn dòng điện, điện trở này gây ra hiện tượng sụt áp và tổn thất điện năng (I²R) tỷ lệ với bình phương của dòng điện. Ví dụ, ở dòng điện đầy tải là 5A, tổng điện trở chổi than là 0,4 ohm sẽ tiêu tan 52 × 0,4 = 10 watt dưới dạng nhiệt tại điểm tiếp xúc của chổi than, chiếm khoảng 5 đến 10% tổng công suất đầu vào của động cơ ở các động cơ nhỏ. Động cơ EC có điện trở tiếp xúc với chổi than bằng không.
- Tổn thất đồng rôto: Trong động cơ DC, dòng điện chạy qua cuộn dây rôto, có điện trở đáng kể do thước dây nhỏ và chiều dài cuộn dây dài cần thiết để phù hợp với giới hạn khối lượng quay. Những tổn thất I2R này trong rôto là nguồn nhiệt chính và cơ chế làm giảm hiệu suất. Trong động cơ EC, rôto chỉ mang nam châm vĩnh cửu không có dòng điện và do đó tổn thất I2R của rôto bằng 0. Tất cả các tổn thất đồng chỉ xảy ra ở stato, nơi tản nhiệt ra môi trường bên ngoài hiệu quả hơn nhiều do stato tiếp xúc với vỏ động cơ.
- Tổn hao lõi rôto (tổn hao sắt): Khi rôto của động cơ DC quay trong từ trường cố định, lõi rôto chịu từ thông thay đổi liên tục, gây ra dòng điện xoáy và tổn thất trễ trong các lớp rôto. Trong động cơ EC có rôto nam châm vĩnh cửu, rôto chịu từ thông tương đối ổn định (từ thông của nam châm vĩnh cửu của chính nó) trong quá trình vận hành ở trạng thái ổn định, giảm đáng kể tổn thất lõi rôto so với rôto động cơ DC.
- Tổn thất do ma sát và gió từ chổi than: Ma sát cơ học của chổi than ép vào cổ góp dưới sức căng của lò xo sẽ trực tiếp tiêu thụ năng lượng cơ học và tạo ra nhiệt ở bề mặt tiếp xúc. Mặc dù riêng lẻ nhỏ (thường từ 1 đến 3% công suất định mức), ma sát này cũng góp phần làm mòn bề mặt cổ góp và tạo ra bụi carbon có thể làm nhiễm bẩn bên trong động cơ và chất bôi trơn ổ trục. Động cơ EC không có ma sát trong cơ cấu chuyển mạch.
So sánh điều khiển tốc độ: Động cơ DC và EC được điều khiển như thế nào
Kiểm soát tốc độ là điểm khác biệt thực tế lớn thứ hai giữa động cơ quạt DC và EC:
- Điều khiển tốc độ động cơ DC thông thường: Tốc độ động cơ DC chổi than được điều khiển bằng cách thay đổi điện áp nguồn DC cấp vào các cực của động cơ. Các phương pháp bao gồm đầu ra biến áp thay đổi (biến trở), bộ điều chỉnh điện áp tuyến tính (lãng phí), điều khiển điện ápPWM sử dụng mạch cắt bên ngoài hoặc làm suy yếu trường bằng cách giảm dòng điện kích từ trong động cơ DC kích từ trường vết thương. Tất cả các phương pháp này đều yêu cầu phần cứng điều khiển bên ngoài, làm tăng thêm độ phức tạp cho hệ thống và trong trường hợp điều khiển điện trở hoặc tuyến tính, sẽ lãng phí năng lượng đã giảm dưới dạng nhiệt thay vì trả lại nguồn điện. Quạt DC có chổi than có tốc độ thay đổi cũng thường yêu cầu bộ điều khiển tùy chỉnh phù hợp với từng động cơ cụ thể, giúp giảm khả năng thay thế lẫn nhau.
- Động cơ EC speed control: Động cơ ECs accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: Tín hiệu tương tự 0 đến 10V (0V = tốc độ tối thiểu, 10V = tốc độ tối đa); Tín hiệu vòng lặp hiện tại 4 đến 20 mA (4 mA = tốc độ tối thiểu, 20 mA = tốc độ tối đa); tín hiệu đầu vào xung (chu kỳ nhiệm vụ từ 10% đến 90% kiểm soát tốc độ tương ứng); Điều khiển kỹ thuật số Modbus RTU hoặc RS-485 để tích hợp hệ thống quản lý tòa nhà; và đầu vào chiết áp để điều chỉnh tốc độ bằng tay. Bộ vi điều khiển bên trong của động cơ tiếp nhận trực tiếp các tín hiệu này và điều chỉnh chu kỳ hoạt động của bộ biến tần tương ứng mà không cần nguồn điện tử bên ngoài.
Độ tin cậy và bảo trì: Sự khác biệt về tuổi thọ sử dụng
Tuổi thọ sử dụng và yêu cầu bảo trì của động cơ quạt DC và EC khác nhau đáng kể do cơ chế mài mòn chính của động cơ DC (hao mòn chổi than và cổ góp) hoàn toàn không có trong động cơ EC:
- Bảo trì động cơ DC thông thường: Chổi than phải được kiểm tra định kỳ (thường là mỗi 500 đến 2.000 giờ đối với động cơ quạt làm việc liên tục) và được thay thế khi độ dài đạt đến thông số kỹ thuật tối thiểu bị mòn. Các vòng cổ góp phải được làm sạch để loại bỏ bụi carbon tích tụ và thỉnh thoảng bật máy tiện để khôi phục bề mặt phẳng, đồng tâm sau nhiều năm mài mòn. Động cơ chạy trong môi trường ẩm ướt hoặc bị ô nhiễm cần được bảo trì thường xuyên hơn. Tổng chi phí thay thế chổi than cộng với chi phí bảo dưỡng cổ góp trong vòng đời 10 năm có thể bằng hoặc vượt quá giá mua động cơ ban đầu cho quạt hoạt động liên tục.
- Động cơ EC maintenance: Việc bảo trì định kỳ duy nhất cần thiết cho động cơ quạt EC là kiểm tra định kỳ và bôi trơn (hoặc thay thế) ổ trục, giống với lịch bảo trì của bất kỳ loại động cơ nào khác. Các thiết bị điện tử không có bộ phận nào mà người dùng có thể sử dụng được và được thiết kế để duy trì toàn bộ thời gian sử dụng của động cơ. MTBF (Thời gian trung bình giữa các lần hỏng hóc) được công bố cho động cơ EC của các nhà sản xuất hàng đầu có phạm vi từ 40.000 đến hơn 100.000 giờ , tương đương với 4,5 đến 11 năm của hoạt động liên tục. Điều này so sánh với khoảng thời gian dịch vụ hiệu quả của 1.000 đến 5.000 giờ giữa các lần bảo dưỡng chổi than cho động cơ DC.
| tham số | Động cơ DC thông thường (chải) | Động cơ EC (Giao tiếp điện tử) |
|---|---|---|
| Phương pháp giao hoán | Cơ khí (bàn chải và cổ góp) | Điện tử (công tắc MOSFET/IGBT) |
| Xây dựng cánh quạt | Cuộn dây đồng trên rôto | Nam châm vĩnh cửu trên rôto |
| Hiệu suất điển hình (đầy tải) | 70 đến 82% | 87 đến 95% |
| Hiệu suất tải một phần | Giảm đáng kể dưới mức đầy tải | Vẫn ở mức cao trên phạm vi tốc độ |
| Bảo trì chổi than | Yêu cầu cứ sau 1.000 đến 5.000 giờ | Không áp dụng (không có bàn chải) |
| MTBF | 5.000 đến 15.000 giờ | 40.000 đến 100.000 giờ |
| Đầu vào điều khiển tốc độ | Điện áp DC thay đổi (cần điều khiển bên ngoài) | 0 đến 10V, 4 đến 20mA,PWM, Modbus (tích hợp) |
| Cần có nguồn điện | Nguồn DC (yêu cầu bộ chỉnh lưu ngoài cho AC) | Nguồn điện xoay chiều trực tiếp (tích hợp bộ chỉnh lưu) |
| Phát sinh bụi carbon | Có (do mòn bàn chải) | không có |
| Cấp hiệu suất IE (IEC 60034) | IE1 đến IE2 (điển hình) | IE4 đến IE5 (điển hình) |
| Tiếng ồn âm thanh | Cao hơn (tiếng ồn chuyển mạch bàn chải) | Thấp hơn (không có chuyển mạch cơ học) |
| Chi phí ban đầu | Hạ xuống | Cao hơn (thường là động cơ 1,5 đến 3 × DC) |
| Tổng chi phí sở hữu (TCO) | Cao hơn (năng lượng và bảo trì) | Hạ xuống (energy savings dominate) |
Đặc tính hiệu suất của động cơ EC: Mô-men xoắn, phạm vi tốc độ và giao diện điều khiển
Hiểu biết EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
Đặc tính tốc độ mô-men xoắn của động cơ EC
Một EC motor's torque-speed characteristic is determined by its permanent magnet design, winding parameters, and control algorithm. Key features of the EC motor torque-speed curve:
- Mô-men xoắn không đổi dưới tốc độ cơ bản: Lên đến tốc độ cơ bản (tốc độ mà EMF phía sau của động cơ bằng với điện áp bus DC có sẵn ở chu kỳ hoạt động tối đa), động cơ EC có thể cung cấp mô-men xoắn định mức ở bất kỳ tốc độ nào. Vùng mô-men xoắn không đổi này là nơi chủ yếu xảy ra hoạt động của quạt với tốc độ thay đổi.
- Trường suy yếu trên tốc độ cơ bản: Trên tốc độ cơ bản, một số bộ truyền động động cơ EC sử dụng tính năng làm suy yếu trường (kỹ thuật sớm pha trong thời gian chuyển mạch) để mở rộng phạm vi tốc độ vượt quá mức tối đa tự nhiên trong khi chấp nhận giảm mô-men xoắn. Điều này cho phép động cơ đạt được dải tốc độ lên tới 3:1 đến 5:1 trên tốc độ cơ bản với mô-men xoắn giảm.
- Phạm vi tốc độ (tỷ lệ quay vòng): Hầu hết các động cơ quạt EC đều cung cấp phạm vi tốc độ có thể sử dụng được từ khoảng 10 đến 15% tốc độ tối đa lên tới 100%, cho tỷ lệ từ chối là 6:1 đến 10:1 . Một số thiết kế tiên tiến đạt được tỷ lệ quay vòng 20:1 hoặc cao hơn với độ gợn mô-men xoắn có thể chấp nhận được và độ ổn định điều khiển trong toàn phạm vi.
Động cơ EC cánh quạt ngoài và động cơ EC cánh quạt bên trong
Động cơ ECs used in fan applications come in two main physical configurations that determine their suitability for different fan types:
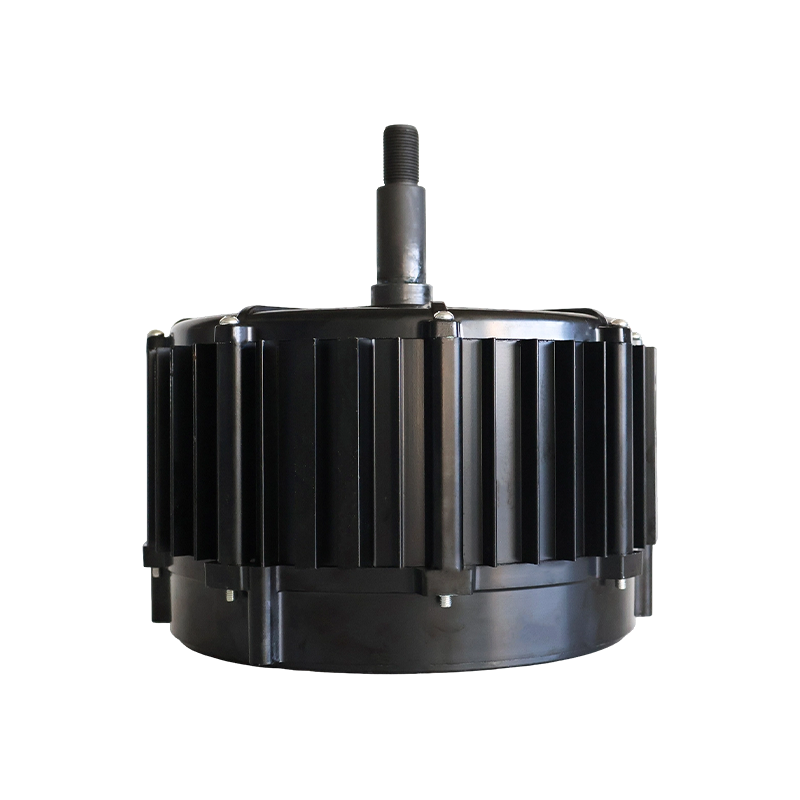
- Động cơ EC cánh quạt ngoài (vượt trội): Rôto là hình trụ bên ngoài bao quanh và quay xung quanh stato đứng yên bên trong. Cánh quạt được gắn trực tiếp vào vỏ rôto bên ngoài, loại bỏ hoàn toàn trục và phốt trục. Cấu hình này lý tưởng cho quạt hướng trục và quạt ly tâm trong đó cánh quạt có thể được kết nối trực tiếp với vành rôto bên ngoài, tạo ra một cụm nhỏ gọn, cấu hình thấp với khả năng tản nhiệt tuyệt vời (vỏ ngoài quay hoạt động như một cánh tản nhiệt). Động cơ EC cánh quạt ngoài thống trị thị trường cuộn dây quạt HVAC, quạt ngưng tụ làm lạnh và quạt bay hơi. Phạm vi kích thước điển hình là 15 W đến 2.000 W và tốc độ của 200 đến 1.500 vòng/phút dành cho quạt truyền động trực tiếp.
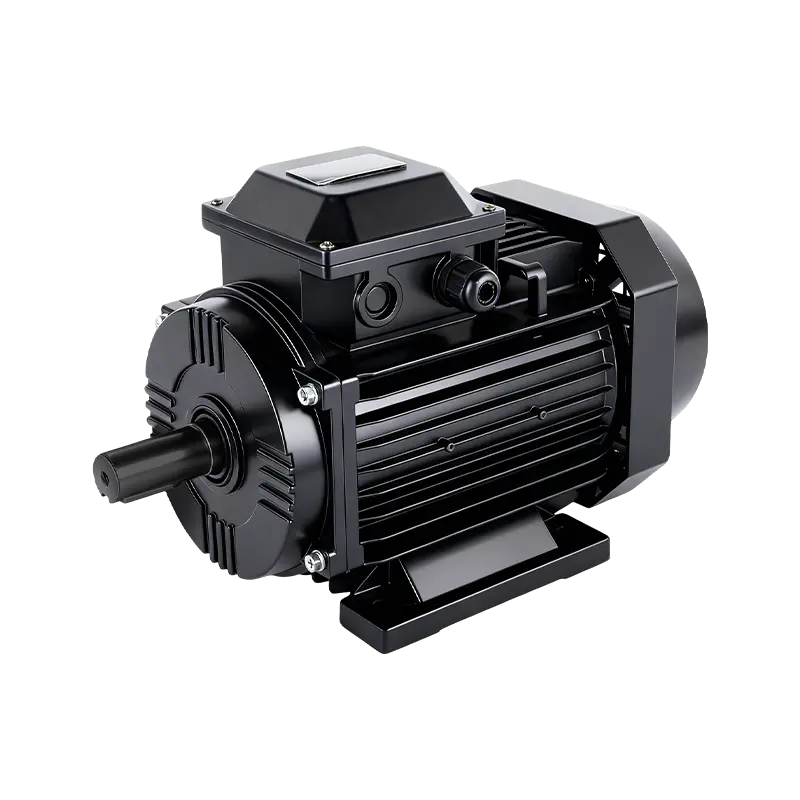
- Động cơ EC rôto bên trong (inrunner): Cấu hình thông thường trong đó rôto là một xi lanh bên trong quay bên trong stato bên ngoài. Trục đầu ra nhô ra từ một hoặc cả hai đầu của động cơ để khớp nối với cánh quạt, bánh quạt hoặc puli dẫn động dây đai. Động cơ EC rôto bên trong được sử dụng trong máy thổi ly tâm, bộ xử lý không khí truyền động bằng dây đai và các ứng dụng trong đó động cơ phải được tách biệt khỏi quạt bằng khớp nối hoặc hộp số. Chúng đạt được tốc độ cao hơn so với thiết kế cánh quạt bên ngoài, thường 1.500 đến 10.000 vòng/phút và có sẵn ở mức công suất cao hơn lên đến 30 kW và ở trên.
Giao diện điều khiển tiêu chuẩn cho động cơ quạt EC
Thông số kỹ thuật thực tế quan trọng nhất đối với động cơ EC trong ứng dụng điều khiển tòa nhà hoặc quy trình là giao diện điều khiển của nó. Động cơ EC chấp nhận một số tín hiệu điều khiển khác nhau và giao diện được chọn phải khớp với đầu ra của hệ thống quản lý tòa nhà (BMS), bộ điều khiển làm lạnh hoặc hệ thống điều khiển quá trình:
- Tương tự 0 đến 10V: Giao diện điều khiển phổ biến nhất cho động cơ quạt HVAC EC thương mại. Tín hiệu 0V ra lệnh tốc độ tối thiểu (hoặc dừng động cơ, tùy thuộc vào cấu hình của động cơ) và 10V ra lệnh tốc độ tối đa. Tốc độ thay đổi tuyến tính giữa các điểm này. Giao diện này hoạt động với hầu hết tất cả các bộ điều khiển HVAC và đầu ra BMS hiện đại.
- Vòng lặp dòng điện 4 đến 20 mA: Được ưu tiên trong các ứng dụng công nghiệp và quy trình có liên quan đến việc chạy cáp dài. Tín hiệu vòng lặp hiện tại không bị sụt áp dọc theo cáp và cung cấp tính năng phát hiện đứt dây tích hợp (0 mA biểu thị dây tín hiệu bị đứt, khác với lệnh tối thiểu 4 mA). Giao diện 4 đến 20 mA là tiêu chuẩn cho động cơ EC được sử dụng trong điện lạnh công nghiệp, thông gió quy trình và các thiết bị xử lý không khí lớn.
- Đầu vào tín hiệuPWM: Tín hiệu sóng vuông (thường có biên độ từ 0 đến 5V hoặc 0 đến 10V) ở tần số 100 Hz đến 1.000 Hz trong đó chu kỳ làm việc (tỷ lệ phần trăm đúng giờ) kiểm soát tốc độ. Giao diện này được sử dụng trong các ứng dụng quạt EC trên ô tô và xe thương mại cũng như trong các quạt làm mát điện tử nơi bộ điều khiển phát ra tín hiệu điều khiển quạt Diesel.
- Modbus RTU qua RS-485: Một giao thức truyền thông nối tiếp kỹ thuật số được sử dụng rộng rãi trong tự động hóa tòa nhà và điều khiển quy trình công nghiệp. Động cơ EC có khả năng Modbus có thể nhận lệnh tốc độ, báo cáo tốc độ thực tế, báo cáo nhiệt độ động cơ, báo cáo mã lỗi và chấp nhận thay đổi cấu hình qua mạng RS-485 2 dây tiêu chuẩn, cho phép một bộ điều khiển BMS duy nhất quản lý nhiều quạt trên một cáp truyền thông.
- Đầu vào chiết áp: Một số động cơ EC chấp nhận một điện trở biến thiên (chiết áp) đơn giản được kết nối với các cực điều khiển để điều chỉnh tốc độ thủ công mà không cần bất kỳ bộ điều khiển điện tử nào. Điều này được sử dụng trong các ứng dụng quạt hút đơn giản, thay thế trang bị thêm và thiết bị phòng thí nghiệm nơi có đủ tốc độ điều khiển bằng núm.
Ứng dụng động cơ EC, tiết kiệm năng lượng và lợi tức đầu tư
Động cơ ECs are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
Các lĩnh vực ứng dụng chính cho động cơ quạt EC
- Đơn vị cuộn dây quạt HVAC: Động cơ ECs are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15 đến 35W ở tốc độ tối thiểu so với 45 đến 80W đối với cuộn dây quạt động cơ AC có tốc độ cố định tương đương, người sử dụng dành phần lớn thời gian trong phòng nơi quạt chạy ở tốc độ thấp để tạo sự thoải mái. Hơn một năm hoạt động của phòng khách sạn hoặc văn phòng, sự khác biệt này thể hiện $15 đến $40 mỗi đơn vị mỗi năm tiết kiệm điện ở mức giá điện thương mại điển hình.
- Quạt ngưng tụ và bay hơi làm lạnh thương mại: Quạt bay hơi tủ trưng bày siêu thị, quạt ngưng tụ kho lạnh, quạt tủ lạnh và tủ đông thương mại là một trong những thị trường lớn nhất cho động cơ EC. Một siêu thị cỡ vừa có thể có 200 đến 400 quạt bay hơi EC nhỏ trong tủ trưng bày được làm lạnh, mỗi chiếc tiết kiệm 15 đến 30W so với các động cơ AC cực bóng mà chúng thay thế. Trên toàn bộ siêu thị đầy đủ, điều này thể hiện tổng tiết kiệm 3 đến 12 kW liên tục hoặc xấp xỉ $3,000 đến $10,000 mỗi năm theo giá điện thương mại.
- Bộ xử lý không khí (AHU): Các tổ hợp động cơ quạt ly tâm EC trong AHU có thể tích không khí thay đổi đạt được hiệu suất hệ thống mà động cơ AC có VFD bên ngoài hoặc động cơ thay đổi cực đa tốc độ truyền thống không thể đạt được. Cụm quạt động cơ EC tích hợp cho các ứng dụng AHU có sẵn với dải công suất từ 200W đến 30 kW , bao gồm mọi thứ từ máy thổi đơn vị cuộn dây quạt nhỏ đến các thiết bị xử lý không khí trung tâm lớn.
- Khu dân cư HVAC (hệ thống phân chia và bơm nhiệt): Quạt dàn nóng và dàn lạnh trong máy điều hòa không khí hệ thống tách rời và bơm nhiệt sử dụng động cơ EC để đạt được mức hiệu suất theo mùa cao (SEER và HSPF) theo yêu cầu của tiêu chuẩn năng lượng ở Bắc Mỹ, Châu Âu và Châu Á. Quạt trong nhà EC có tốc độ thay đổi cũng cho phép luồng khí được điều chỉnh để kiểm soát độ ẩm và tạo sự thoải mái ở điều kiện làm mát bán phần.
- Làm mát phòng máy chủ và trung tâm dữ liệu: Quạt có động cơ EC trong giá đỡ máy chủ, bộ làm mát liên tiếp và bộ CRAC (Điều hòa không khí trong phòng máy tính) trên sàn nâng cung cấp luồng không khí biến đổi, chính xác cần thiết để đáp ứng những thay đổi tải CNTT động trong khi vẫn luôn duy trì hiệu suất cao nhất có thể. Các chỉ số PUE (Hiệu quả sử dụng năng lượng) của trung tâm dữ liệu được cải thiện đáng kể nhờ sử dụng động cơ EC trong hệ thống làm mát.
Tính toán lợi tức đầu tư cho việc thay thế động cơ EC
Tính toán ROI đơn giản nhưng hiệu quả để thay thế động cơ thông thường bằng động cơ EC yêu cầu bốn giá trị đầu vào:
- Mộtnual running hours: Đối với quạt làm lạnh thương mại chạy liên tục, điều này thường 8.760 giờ mỗi năm (24 giờ × 365 ngày). Đối với quạt HVAC chỉ chạy trong thời gian có người sử dụng, có thể 2.500 đến 4.000 giờ mỗi năm .
- Tiết kiệm điện trên mỗi đơn vị: Sự khác biệt về mức tiêu thụ điện năng giữa động cơ cũ và động cơ EC ở điều kiện vận hành thông thường. Ví dụ: thay thế động cơ cực bóng 75W bằng động cơ EC 25W sẽ tiết kiệm 50W mỗi đơn vị .
- Chi phí điện: Chi phí điện tổng cộng trên mỗi kWh, bao gồm phí năng lượng, phí nhu cầu và thuế. Chi phí điện thương mại ở nhiều nước dao động từ 0,10 USD đến 0,30 USD mỗi kWh .
- Động cơ EC premium cost: Chi phí bổ sung của động cơ EC so với động cơ thông thường, bao gồm cả chênh lệch chi phí nhân công lắp đặt.
Ví dụ tính toán cho việc thay thế quạt dàn bay hơi ở siêu thị:
- Tiêu thụ điện năng động cơ cũ: 75W (động cơ AC cực bóng mờ)
- Động cơ EC power consumption: 22W
- Tiết kiệm điện: 53W mỗi quạt
- Mộtnual energy saving: 53W × 8,760 hours = 464 kWh mỗi quạt mỗi năm
- Mộtnual cost saving at $0.18 per kWh: 83,50 USD mỗi người hâm mộ mỗi năm
- Động cơ EC plus installation premium over conventional motor: $120 mỗi người hâm mộ
- Thời gian hoàn vốn đơn giản: 120 USD 83,50 USD = 1,44 năm (khoảng 17 tháng)
Tính toán này không bao gồm giá trị của chi phí nhân công thay thế chổi than và chi phí linh kiện, giảm tải làm mát trên hệ thống làm lạnh do thải nhiệt động cơ thấp hơn (tiết kiệm năng lượng thứ cấp) hoặc bất kỳ khoản giảm giá tiện ích nào khi lắp đặt động cơ hiệu suất cao. Việc bao gồm các yếu tố này thường làm giảm thời gian hoàn vốn hiệu quả hơn nữa. 12 đến 18 tháng cho các ứng dụng làm lạnh liên tục.
Câu hỏi thường gặp về EC Motors
1. Động cơ EC là gì và EC là viết tắt của từ gì?
một là gì EC motor ? EC là viết tắt của Giao hoán điện tử. Động cơ EC là một động cơ nam châm vĩnh cửu không chổi than có khả năng chuyển mạch (chuyển đổi dòng điện qua cuộn dây để duy trì vòng quay liên tục) được thực hiện bằng thiết bị điện tử bán dẫn tích hợp thay vì bằng chổi than vật lý và cơ chế chuyển mạch được sử dụng trong động cơ DC thông thường. Động cơ EC chấp nhận nguồn điện xoay chiều tiêu chuẩn và có bộ chỉnh lưu và biến tần tích hợp để chuyển đổi nó thành các xung dòng điện một chiều được điều khiển cần thiết để điều khiển rôto nam châm vĩnh cửu. Họ đạt được hiệu quả của 85 đến 95% , tương đương với cấp hiệu suất IE4 hoặc IE5, vượt trội đáng kể so với động cơ DC chổi than thông thường hoặc động cơ cảm ứng AC.
2. Động cơ EC hoạt động như thế nào ở mức cơ bản?
Động cơ EC hoạt động như thế nào nói một cách đơn giản? Nguồn AC đi vào động cơ và được chuyển đổi thành DC bằng bộ chỉnh lưu tích hợp và tụ điện làm mịn. Sau đó, nguồn điện bus DC được cắt bởi sáu công tắc điện tử (MOSFET) theo trình tự chuyển mạch cụ thể tạo ra từ trường quay trong cuộn dây stato. Rôto nam châm vĩnh cửu đi theo từ trường quay này, tạo ra chuyển động quay cơ học. Cảm biến hiệu ứng Hall gắn trong stato sẽ phát hiện vị trí góc của rôto tại mọi thời điểm và thông báo cho bộ vi điều khiển điều khiển nên bật cặp công tắc nào, đảm bảo dòng điện luôn đi đúng cuộn dây để tạo ra mô-men xoắn cực đại theo hướng mong muốn. Tốc độ được kiểm soát bằng cách thay đổi chu kỳ hoạt động của các công tắc chuyển mạch.
3. Động cơ quạt DC và EC khác nhau như thế nào?
Cốt lõi sự khác biệt giữa động cơ quạt DC và EC là phương pháp chuyển mạch và cấu tạo rôto. Động cơ DC thông thường có cuộn dây bằng đồng trên rôto và sử dụng chổi than vật lý trượt trên vòng cổ góp để chuyển dòng điện đến cuộn dây rôto chính xác khi động cơ quay. Động cơ EC có nam châm vĩnh cửu trên rôto (không có cuộn dây rôto) và sử dụng các công tắc điện tử để điều chỉnh dòng điện trong cuộn dây stato đứng yên. Thiết kế không chổi than của động cơ EC giúp loại bỏ hiện tượng mài mòn chổi than (không cần bảo trì), tổn thất điện trở tiếp xúc của chổi than (hiệu suất cao hơn từ 87 đến 95% so với 70 đến 82%), phát sinh bụi cacbon và phóng điện hồ quang chuyển mạch. Động cơ EC cũng có bộ điều khiển tốc độ tích hợp chấp nhận tín hiệu điều khiển tiêu chuẩn 0 đến 10V hoặc 4 đến 20 mA, trong khi động cơ DC chổi than yêu cầu phần cứng điều khiển tốc độ bên ngoài riêng biệt.
4. Động cơ EC có giống động cơ BLDC không?
Đúng. Động cơ EC và động cơ BLDC (DC không chổi than) là cùng một công nghệ được mô tả bằng các thuật ngữ khác nhau. Cả hai đều là động cơ nam châm vĩnh cửu có chuyển mạch điện tử và không có chổi than. BLDC là thuật ngữ phổ biến hơn trong bối cảnh kỹ thuật ô tô và điện tử ở Bắc Mỹ, trong khi động cơ EC là thuật ngữ được ưa chuộng trong các ứng dụng quạt làm lạnh thương mại và HVAC của Châu Âu, đặc biệt được các nhà sản xuất lớn ở Châu Âu sử dụng. Sự khác biệt thực tế chính trong các sản phẩm được bán dưới những tên này là động cơ EC được bán cho HVAC thương mại thường bao gồm chỉnh lưu đầu vào nguồn điện xoay chiều trong thiết bị điện tử tích hợp và chấp nhận tín hiệu điều khiển 0 đến 10V hoặc 4 đến 20 mA, trong khi động cơ BLDC trong một số trường hợp đề cập đến động cơ yêu cầu nguồn DC riêng.
5. Động cơ EC đạt được mức hiệu suất như thế nào so với động cơ AC tiêu chuẩn?
Động cơ ECs typically achieve motor-only efficiencies of 87 đến 95% trên phạm vi tốc độ định mức của chúng, tương ứng với cấp hiệu suất IE4 (Super Premium) hoặc IE5 (Ultra Premium) theo phân loại IEC 60034. Động cơ cảm ứng xoay chiều một pha tiêu chuẩn (cực bóng, chạy tụ điện) đạt được hiệu suất 25 đến 65% trong phạm vi công suất nhỏ phổ biến cho các ứng dụng quạt. Ngay cả động cơ cảm ứng xoay chiều ba pha ở cấp IE2 hoặc IE3 thường chỉ đạt được 75 đến 90% ở mức đầy tải, hiệu suất giảm xuống đáng kể ở tốc độ tải một phần. Ưu điểm về hiệu quả của động cơ EC là lớn nhất khi vận hành bán tải, đây là lúc hầu hết các quạt hoạt động trong phần lớn thời gian hoạt động của chúng.
6. Tốc độ của động cơ EC được điều khiển như thế nào?
Một EC motor's speed is controlled by changing the PWM duty cycle of the internal inverter switches, which varies the average voltage applied to the motor windings. This duty cycle is set by the motor's internal microcontroller in response to the external control signal. EC fan motors typically accept: a Tín hiệu điện áp tương tự 0 đến 10V (phổ biến nhất cho HVAC), một Tín hiệu vòng lặp hiện tại 4 đến 20 mA (đối với các ứng dụng công nghiệp và đường cáp dài), một tín hiệu chu kỳ nhiệm vụ pwm (đối với các ứng dụng ô tô và điện tử), hoặc Tín hiệu truyền thông kỹ thuật số Modbus (đối với hệ thống tích hợp BMS). Không cần bộ điều khiển động cơ hoặc bộ truyền động biến tần riêng biệt vì thiết bị điện tử điều khiển tốc độ được tích hợp hoàn toàn vào vỏ động cơ.
7. Động cơ EC có tuổi thọ bao lâu so với động cơ DC thông thường?
Động cơ ECs have published MTBF values of 40.000 đến hơn 100.000 giờ từ các nhà sản xuất hàng đầu, đại diện cho 4,5 đến 11 năm hoạt động liên tục. Động cơ quạt DC có chổi than thông thường yêu cầu thay chổi than mỗi lần 1.000 đến 5.000 giờ và bảo dưỡng cổ góp định kỳ, với tuổi thọ tổng thể bị giới hạn bởi sự hao mòn tích lũy trên các bộ phận này. Trong các ứng dụng hoạt động liên tục như điện lạnh thương mại, động cơ EC có thể hoạt động trong 10 năm trở lên không cần bảo dưỡng gì ngoài việc bôi trơn ổ trục, trong khi động cơ DC có chổi than tương đương sẽ yêu cầu thay thế chổi than 8 đến 20 lần trong cùng thời gian.
8. Động cơ EC có cần bộ truyền động biến tần (VFD) riêng biệt không?
Không. Động cơ EC là động cơ có tốc độ thay đổi hoàn toàn khép kín với tất cả các thiết bị điện tử dẫn động được tích hợp vào vỏ động cơ. Nó kết nối trực tiếp với nguồn điện xoay chiều (230V một pha hoặc 380 đến 480V ba pha tùy theo kiểu máy) và với nguồn tín hiệu điều khiển (BMS, bộ điều chỉnh nhiệt, bộ điều khiển). Không cần VFD bên ngoài, bộ khởi động động cơ hoặc bộ điều khiển tốc độ. Sự tích hợp này là một trong những ưu điểm thực tế chính của động cơ EC so với động cơ cảm ứng AC, vốn đòi hỏi một tủ truyền động biến tần riêng biệt (và thường đắt tiền) để vận hành với tốc độ thay đổi. Việc tích hợp động cơ EC giúp đơn giản hóa thiết kế bảng điện, giảm chi phí lắp đặt và loại bỏ một điểm hỏng hóc tiềm ẩn khỏi hệ thống.
9. Các ứng dụng chính của động cơ EC là gì?
Các lĩnh vực ứng dụng chính của động cơ EC bao gồm: bộ cuộn dây quạt HVAC thương mại, bộ xử lý không khí có thể tích không khí thay đổi và quạt điều hòa không khí hệ thống phân chia; quạt bay hơi và ngưng tụ điện lạnh thương mại và siêu thị; quạt làm mát trung tâm dữ liệu và phòng máy chủ; máy bơm nhiệt dân dụng và quạt hệ thống HVAC; quạt thông gió và hút khí trong quy trình công nghiệp; máy hút mùi và quạt thông gió cho khu dân cư; quạt làm mát thiết bị y tế; và quạt làm mát phụ trợ ô tô. Trong tất cả các ứng dụng này, sự kết hợp giữa hiệu suất cao ở tốc độ thay đổi, chi phí bảo trì thấp, tích hợp nhỏ gọn và giao diện điều khiển tiêu chuẩn của động cơ EC khiến động cơ EC trở thành công nghệ được ưu tiên hơn cả động cơ DC chổi than thông thường và động cơ cảm ứng AC tiêu chuẩn.
10. Hạn chế của động cơ EC là gì?
Động cơ ECs have three main limitations compared to conventional alternatives. First, chi phí mua ban đầu cao hơn : một động cơ EC thường có giá gấp 1,5 đến 3 lần hơn động cơ AC hoặc DC thông thường tương đương tại thời điểm mua, mặc dù điều này được phục hồi thông qua tiết kiệm năng lượng và giảm bảo trì trong suốt vòng đời của động cơ. Thứ hai, độ nhạy điện tử : các thiết bị điện tử truyền động tích hợp dễ bị nhiễu loạn nguồn điện bao gồm tăng đột biến điện áp, nguồn điện giàu sóng hài và các hiện tượng quá điện áp. Khả năng chống sét lan truyền thích hợp và chất lượng nguồn điện ổn định rất quan trọng đối với tuổi thọ của động cơ EC. Thứ ba, sửa chữa phức tạp : không giống như động cơ thông thường mà bàn chải và vòng bi có thể được kỹ thuật viên thay thế tại hiện trường, bảng điều khiển động cơ EC bị hỏng đòi hỏi phải có kiến thức chuyên môn về điện tử hoặc gửi lại nhà máy để sửa chữa. Trong thực tế, hầu hết các động cơ EC bị hỏng đều được thay thế nguyên bộ thay vì sửa chữa.
 Sẵn sàng tùy chỉnh
Sản phẩm động cơ của bạn?
Chúng tôi là nhà sản xuất động cơ chuyên nghiệp, cung cấp nguồn điện mạnh mẽ, ổn định và hiệu quả cốt lõi cho tất cả các ngành công nghiệp thông qua sự đổi mới và tay nghề chính xác.
Liên hệ với chúng tôi
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Địa chỉ công ty
Bản quyền© by Shengzhou Jiangxin Motor Technology Co., Ltd. Bảo lưu mọi quyền.
Bán buôn động cơ quạt công nghiệp