Số 8, đường Duxiu San, thị trấn Ganlin, thành phố Sheng Châu, thành phố Thiệu Hưng, tỉnh Chiết Giang, Trung Quốc
Chuyên mục tin tức
Danh mục sản phẩm
Quay lại EMF của động cơ BLDC: Cách tính toán nó từ tốc độ, Kv và thông lượng
Một động cơ quạt BLDC 48 V đang chạy ở tốc độ 3.000 vòng/phút và máy hiện sóng hiển thị dạng sóng đường dây cực đại 30 V. Ngưỡng giao điểm 0 không cảm biến của bộ điều khiển được đặt gần một nửa bus DC. Động cơ có khởi động đáng tin cậy không và điện áp đo được có thực sự là EMF phía sau không? Câu trả lời phụ thuộc vào cách xác định hằng số EMF phía sau, giá trị đó là pha hay đường dây và liệu nó là đỉnh hay RMS. Việc hiểu sai các định nghĩa đó có thể biến một phép tính đơn giản thành cài đặt bộ điều khiển sai hoặc thứ tự động cơ không khớp.
Câu trả lời ngắn gọn là: tính lại EMF từ E = Kế × ω , ở đâu Kế là hằng số EMF phía sau và ω là tốc độ góc cơ học. Sử dụng cùng cơ sở pha/đường và đỉnh/RMS làm hằng số. Nếu chỉ có Kv, hãy chuyển đổi nó trước. Nếu động cơ đã được đặt trên băng ghế, hãy đo dạng sóng và tính Ke từ tốc độ đã biết. Các phần bên dưới hiển thị từng phương pháp, chuyển đổi đơn vị gây ra nhiều lỗi nhất và các bước kiểm tra cần thực hiện trước khi đơn đặt hàng được phát hành.
Công thức cốt lõi và ý nghĩa của từng biểu tượng
Để tính toán bước đầu, hãy sử dụng biểu mẫu cơ học:
E pha, đỉnh = Kế pha, đỉnh × ω m
Ở đây, ω m là tốc độ trục tính bằng radian trên giây: ω m = 2πn / 60, với n tính bằng vòng/phút. Ke phải ở dạng V trên rad/s. Nếu bảng dữ liệu cung cấp Ke theo V/kvòng/phút, V/rpm hoặc Kv theo vòng/V, hãy chuyển đổi nó trước khi nhân. Phương trình tương tự áp dụng cho động cơ BLDC hình thang và máy PM hình sin, nhưng cách giải thích dạng sóng thay đổi: đối với động cơ hình thang, sử dụng biên độ đỉnh phẳng; đối với động cơ hình sin, sử dụng đỉnh hoặc RMS một cách nhất quán.
Đối với một máy hình sin có liên kết từ thông đã biết, dạng vật lý là:
E pha, đỉnh = p × λ m × ω m
trong đó p là số cặp cực và λ m là liên kết từ thông cực đại trên mỗi pha tính bằng vòng Wb. Giá trị pha RMS là E pha, đỉnh / √2. Đối với điện áp hình sin giữa các dây, nhân giá trị RMS pha với √3. Đối với động cơ hình thang sáu bước, đỉnh phẳng dây-dây thường gần gấp đôi giá trị đỉnh phẳng pha, nhưng xác nhận dạng sóng vì mối quan hệ chính xác phụ thuộc vào sự chuyển mạch và sắp xếp cuộn dây.
| số lượng | Biểu tượng | Đơn vị | Xác nhận điều gì |
|---|---|---|---|
| Tốc độ cơ học | n | rpm | Tốc độ trục, không phải tần số điện |
| Tốc độ góc | ω m | rad/s | ω m = 2πn / 60 |
| Trở lại hằng số EMF | Kế | V/(rad/s) | Pha hoặc đường dây; đỉnh hoặc RMS |
| EMF lùi pha | E ph | V | Sử dụng cơ sở tương tự như Ke |
| EMF nối tiếp từng dòng | E LL | V | √3 đối với RMS hình sin; khoảng 2× đỉnh phẳng cho hình thang |
| Tần số điện | f e | Hz | f e = p×n/60 |
Chuyển đổi đơn vị Kv, Ke và Datasheet mà không mắc những sai lầm tốn kém
Kv thường được biểu thị bằng vòng/phút trên vôn. Đối với phép tính kiểu DC không tải, hằng số EMF phía sau tính bằng V/(rad/s) là:
Kế = 60 / (2π × Kv) = 9.549 / Kv
Nếu Kv là 100 vòng/phút thì Ke khoảng 0,0955 V/(rad/s). Ở tốc độ 3.000 vòng/phút, ω m là 314,16 rad/s, do đó EMF được tính toán lại là khoảng 30,0 V. Nếu biểu dữ liệu xác định Kv trên cơ sở từng đường dây, thì 30,0 V đó là giá trị giữa các đường dây. Nếu Kv dựa trên pha thì đó là giá trị pha. Số này chỉ giống nhau khi cơ sở giống nhau.
Đối với động cơ công nghiệp, Ke thường được biểu thị bằng V/krpm. Chuyển đổi nó bằng cách chia cho 104,72, vì 1.000 vòng/phút bằng 104,72 rad/s. Do đó Ke bằng 12 V/krpm là 0,1146 V/(rad/s). Ở tốc độ 1.500 vòng/phút, EMF phía sau là 0,1146 × 157,08 = 18,0 V trên cùng cơ sở pha/dòng như biểu dữ liệu.
Rủi ro mua hàng phổ biến là nhà cung cấp báo giá “Ke = 0,12” không có đơn vị. Đó là V/rpm, V/(rad/s), V/krpm, đỉnh pha hay RMS giữa các đường dây? Hệ số 2 hoặc √3 có thể được ẩn trong số đó. Yêu cầu định nghĩa bằng văn bản, đồng thời yêu cầu dạng sóng và tốc độ kiểm tra được sử dụng để có được định nghĩa đó. Nếu động cơ được thiết kế để điều khiển không có cảm biến, hãy yêu cầu EMF phía sau ở tốc độ vận hành tối thiểu, không chỉ ở tốc độ định mức.
Tính toán từ kích thước vật lý và liên kết từ thông
Khi một nguyên mẫu không có bảng dữ liệu hữu ích, liên kết thông lượng là con đường trực tiếp nhất. Nếu nhóm thiết kế biết liên kết từ thông đỉnh mỗi pha, hãy sử dụng E pha, đỉnh = p × λ m × ω m . Ví dụ: p = 4, λ m = 0,05 Wb-vòng, và n = 1.500 vòng/phút cho ω m = 157,08 rad/s. EMF ngược pha cực đại là 4 × 0,05 × 157,08 = 31,4 V. Giá trị pha RMS là 22,2 V và giá trị RMS giữa các đường dây hình sin là 38,5 V.
Nếu không có liên kết từ thông nhưng đã biết cuộn dây và mạch từ thì có thể xây dựng phép tính từ số vòng trên mỗi pha, hệ số cuộn dây, từ thông khe hở không khí trên mỗi cực và tốc độ. Trong thực tế, độ không đảm bảo về mật độ từ thông khe hở không khí, hệ số xếp chồng lớp và hiệu ứng cuộn dây cuối đủ lớn để giá trị tính toán phải được coi là ước tính thiết kế. Quấn mẫu, quay mẫu ở tốc độ an toàn và đo dạng sóng. Phép đo đó cũng là cách nhanh nhất để xác nhận xem dạng sóng mong muốn gần với hình sin hay hình thang hơn. Để biết thông tin cơ bản về chuyển mạch và hành vi dạng sóng, Bài viết nguyên tắc làm việc BLDC là một tài liệu tham khảo hữu ích.
Phương pháp đo: Phạm vi, Máy khoan và Vòng quay không tải an toàn
Trên băng ghế, ngắt kết nối bộ điều khiển và quay động cơ bằng máy khoan, máy tiện hoặc động cơ khác. Đo điện áp giữa các dây bằng đầu dò vi sai hoặc đầu vào máy hiện sóng cách ly. Không vượt quá định mức chế độ chung của đầu dò và không kết nối đầu dò dao động nối đất với cầu ba pha có điện. Ở tốc độ đã biết, hãy ghi lại dạng sóng và ghi lại biên độ đỉnh phẳng hoặc đỉnh hình sin và giá trị RMS, tùy thuộc vào loại động cơ.
Tính Ke từ điện áp và tốc độ đo được: Ke = E đo / ω m . Sau đó xác minh tần số điện với f e = p × n / 60. Một động cơ bốn cực quay với tốc độ 1.200 vòng/phút sẽ hiển thị tần số điện 80 Hz hoặc chu kỳ 12,5 ms. Nếu tần số sai, hãy kiểm tra số cực hoặc tốc độ trục thực tế. Nếu biên độ thấp hơn dự kiến, hãy kiểm tra độ suy giảm của đầu dò, kết nối cuộn dây và xem phép đo là pha hay pha-pha.
Để kiểm tra nhanh quá trình sản xuất, hãy quay ở tốc độ cố định thấp, ghi lại điện áp đường dây từ đỉnh đến đỉnh và so sánh với mẫu đã biết rõ. Việc này không thay thế việc kiểm tra toàn bộ động cơ nhưng nó phát hiện ra các vòng dây quấn sai, đảo pha và các vấn đề về nam châm trước khi động cơ đến dây chuyền lắp ráp. Giữ tốc độ kiểm tra thấp hơn tốc độ định mức tối đa và sử dụng thiết bị kiểm tra được bảo vệ.
Tại sao điện áp đầu cuối không phải là EMF phía sau đang tải
Khi không tải, điện áp đầu cực gần bằng EMF vì dòng điện nhỏ. Khi có tải, điện áp đặt vào phải khắc phục được EMF trở lại, sụt áp điện trở và sụt áp cảm ứng: V giai đoạn = E giai đoạn I × R L × di/dt. Một động cơ có điện trở pha 0,5 Ω mang 10 A có điện trở giảm 5 V trước khi xem xét bất kỳ tổn thất điện cảm hoặc biến tần nào. Đó là lý do tại sao chỉ tính toán từ bus DC có thể phóng đại tốc độ khả dụng hoặc đánh giá thấp dòng điện ở một tải nhất định.
Hoạt động PLC thêm một lớp khác. Biến tần áp dụng điện áp cắt nhỏ và độ gợn dòng điện của động cơ phụ thuộc vào tần số chuyển mạch và độ tự cảm. Sự sụt giảm diode, thời gian chết và điện trở của cáp cũng làm giảm biên điện áp. Đối với điều khiển không có cảm biến, bộ so sánh giao điểm 0 nhìn thấy dạng sóng đầu cuối, không phải là nguồn EMF ngược lý tưởng. Các bộ lọc được sử dụng để loại bỏ tiếng ồn xung điện tạo ra độ trễ pha và độ trễ trở nên quan trọng hơn khi tần số điện tăng. Tính toán EMF dự kiến ở tốc độ tối thiểu và tối đa, sau đó kiểm tra ngưỡng so sánh và độ trễ của bộ lọc đối với các giá trị đó.
Đưa phép tính vào câu hỏi về động cơ
Một yêu cầu hữu ích nêu rõ EMF trở lại cần thiết ở tốc độ xác định, phạm vi bus DC, cơ sở pha/đường truyền và dung sai chấp nhận được. Ví dụ: “Ở tốc độ 2.400 vòng/phút, EMF ngược cực đại giữa các đường dây phải là 42 V ±5%, được đo bằng động cơ ở 25 °C và được dẫn động bởi động cơ chính bên ngoài.” Điều đó rõ ràng hơn nhiều so với việc yêu cầu “động cơ 0,2 Ke” vì nó loại bỏ sự mơ hồ về đơn vị trước khi tạo mẫu. Nếu động cơ dành cho ứng dụng quạt hoặc bộ làm mát không khí, hãy nêu rõ đường cong tải và tốc độ tối thiểu mà việc khởi động không có cảm biến phải hoạt động.
Đối với nhiệm vụ làm mát không khí, động cơ BLDC rôto bên ngoài có thể đơn giản hóa gói cơ khí vì quạt có thể gắn trực tiếp vào rôto. Một lựa chọn đại diện là 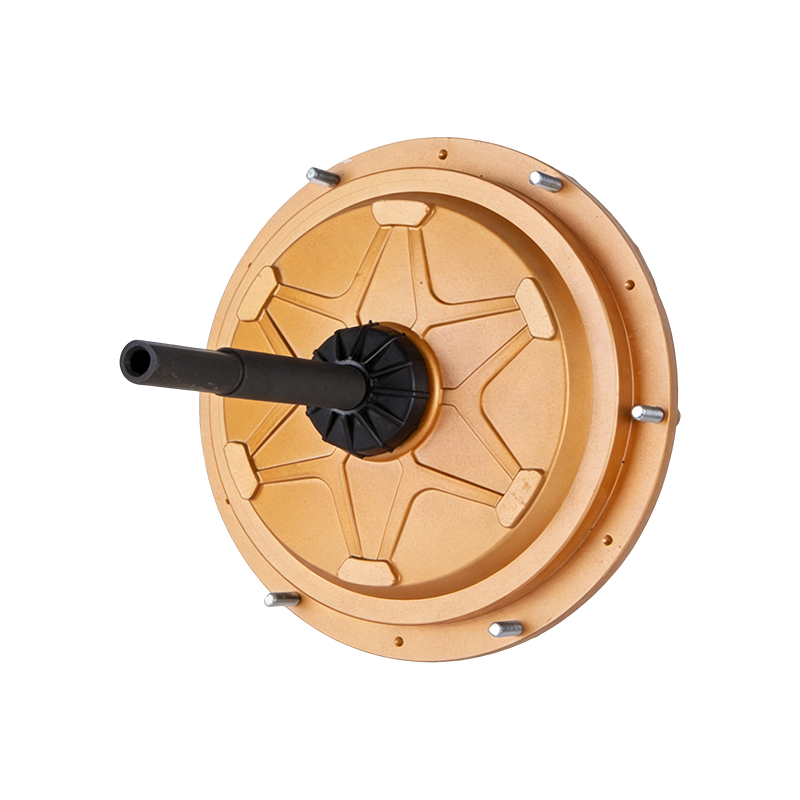 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 600W Động cơ BLDC 220 V 600 W rôto bên ngoài dành cho máy làm mát không khí, có khả năng lắp quạt trực tiếp, mức bảo vệ IP55 và thiết kế không cần bảo trì phù hợp với nhiệm vụ làm mát công nghiệp. Xem sản phẩm → Động cơ làm mát không khí BLDC bên ngoài 600 W. Đối với các hệ thống thông gió lớn hơn, động cơ quạt EC có thể phù hợp hơn; cái
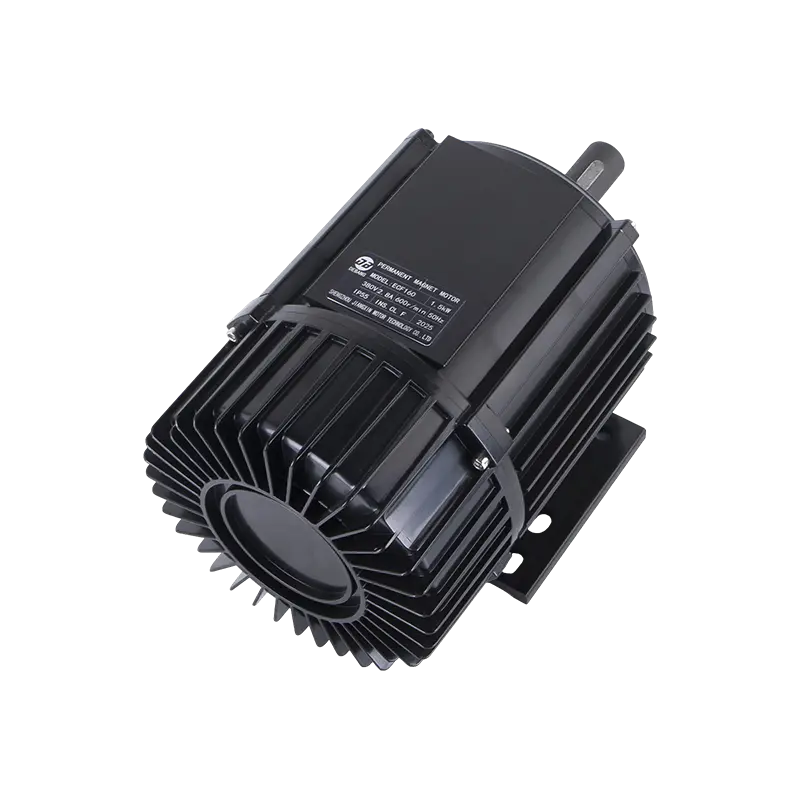 Động cơ quạt ECF160 380V 1500W EC Động cơ quạt EC hiệu suất cao dành cho máy làm mát không khí bay hơi, có công suất 380 V 1500 W, cấp bảo vệ IP55 và hoạt động ít tiếng ồn phù hợp với các hệ thống thông gió lớn hơn. Xem sản phẩm → Động cơ quạt 1.500 W EC là một ví dụ. các trang ứng dụng quạt công nghiệp cho thấy cách các họ động cơ này ánh xạ tới tải của quạt. Sử dụng phép tính EMF phía sau để kiểm tra giới hạn kiểm soát tốc độ thấp, không chỉ công suất định mức.
Ví dụ đã hoạt động và kiểm tra độ chính xác cuối cùng
Ví dụ 1 - Chuyển đổi Kv. Kv = 100 vòng/phút, n = 3.000 vòng/phút. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V trên cơ sở giống như Kv. Nếu Kv là line-to-line thì kết quả là line-to-line.
Ví dụ 2 - bảng dữ liệu Ke. Ke = 0,12 V/(rad/s) đỉnh giữa các đường dây, n = 3.000 vòng/phút. E LL,đỉnh = 0,12 × 314,16 = 37,7 V. Với bus 48 V, biên độ lý tưởng là khoảng 10,3 V trước khi điện trở và biến tần giảm xuống.
Ví dụ 3 - liên kết thông lượng. p = 4, λ m = 0,05 Wb-vòng, n = 1.500 vòng/phút. E pha, đỉnh = 31,4 V, E giai đoạn,rms = 22,2 V và E LL,rms = 38,5 V đối với máy hình sin.
Trước khi chấp nhận kết quả, hãy chạy danh sách kiểm tra này:
- Ghi lại xem điện áp là pha hay đường dây.
- Ghi lại xem giá trị đó là đỉnh, đỉnh tới đỉnh hay RMS.
- Chuyển đổi tốc độ thành rad/s cơ, không phải rad/s điện.
- Hãy đổi Ke thành V/(rad/s) và giữ nguyên cơ số.
- Kiểm tra kết quả bằng phép đo không tải ở tốc độ thấp.
- Để lại biên độ điện áp cho điện trở, điện cảm, điốt và độ trễ điều khiển.
Phép đo cuối cùng đó là bước có giá trị nhất. EMF được tính toán lại chỉ tốt như định nghĩa đơn vị của nó; dạng sóng đo được ở tốc độ đã biết sẽ hiển thị ngay lập tức các lỗi về pha, cực tính và dạng sóng.
Liên quan Sản phẩm
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V/700W
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 850W
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 600W
-
 Động cơ làm mát không khí BLDC bên ngoài DC144 220V 600W
-
 Động cơ làm mát không khí BLDC bên ngoài DC144 220V 600W
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 850W
 Sẵn sàng tùy chỉnh
Sản phẩm động cơ của bạn?
Chúng tôi là nhà sản xuất động cơ chuyên nghiệp, cung cấp nguồn điện mạnh mẽ, ổn định và hiệu quả cốt lõi cho tất cả các ngành công nghiệp thông qua sự đổi mới và tay nghề chính xác.
Liên hệ với chúng tôi
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Địa chỉ công ty
Bản quyền© by Shengzhou Jiangxin Motor Technology Co., Ltd. Bảo lưu mọi quyền.
Bán buôn động cơ quạt công nghiệp