Số 8, đường Duxiu San, thị trấn Ganlin, thành phố Sheng Châu, thành phố Thiệu Hưng, tỉnh Chiết Giang, Trung Quốc
Chuyên mục tin tức
Danh mục sản phẩm
Cách tính tần số xung điện xung cho động cơ BLDC: Bốn kiểm tra thực tế
Một động cơ làm mát không khí BLDC rôto bên ngoài 600 W giúp dây chuyền lắp ráp chạy ở tần số 8 kHz. Trên băng ghế thử nghiệm, các cánh quạt phát ra tiếng kêu lớn, bề mặt cuộn dây tăng cao hơn 22 độ C so với nhiệt độ rút ra và dấu vết dòng pha cho thấy một dải gợn sóng rộng gần bằng một nửa so với dòng cơ bản. Không có gì là khiếm khuyết. Đơn giản là ổ đĩa không bao giờ khớp với cuộn dây.
Câu trả lời ngắn gọn về cách tính tần sốPWM cho động cơ BLDC là bạn không chọn một số, bạn đang giải tìm tầng lớn nhất trong ba tầng và sau đó kiểm tra trần nhà. Các tầng đến từ hằng số thời gian điện của cuộn dây, độ gợn dòng điện từ đỉnh đến đỉnh cho phép và tần số điện (chuyển mạch) của động cơ ở tốc độ tối đa. Mức trần đến từ tổn hao chuyển mạch, thời gian chết, quỹ truyền động cổng và độ phân giải bộ đếm của bộ vi điều khiển. Đối với động cơ quạt rôto bên ngoài 220 V thuộc loại 350 W đến 1500 W có độ tự cảm pha từ 8 đến 12 mH, ba tầng thường hội tụ ở đâu đó trong khoảng từ 12 kHz đến 20 kHz. Đối với động cơ tốc độ cao có độ tự cảm thấp có độ tự cảm pha từ 100 đến 200 microhenry, số học tương tự sẽ đẩy bạn đến 40 kHz hoặc cao hơn và việc kiểm tra trần bắt đầu khó khăn.
Sau đây là trình tự tính toán theo thứ tự giúp bạn tránh gặp rắc rối: thu thập dữ liệu cuộn dây có thể bảo vệ, tính mức cắt RL, tính mức gợn sóng, tính mức sàn giao hoán, sau đó kiểm tra giá trị đã chọn so với mức trần tổn thất và thời gian trước khi bạn ghi nó vào chương trình cơ sở.
Bốn tần số khác nhau được gọi là "Tần sốPWM"
Hầu hết sự nhầm lẫn trong chủ đề này xuất phát từ việc trộn lẫn bốn tần số riêng biệt đều xuất hiện trong ổ BLDC. Chỉ một trong số chúng được tải vào thanh ghi hẹn giờ.
| số lượng | Định nghĩa | Giá trị tham khảo | Nó được đặt ở đâu |
|---|---|---|---|
| Tốc độ cơ học | Số vòng quay trục mỗi phút | 1300 vòng/phút | Yêu cầu ứng dụng |
| Tần số điện | vòng/phút x cặp cực/60 | 86,7 Hz (4 cặp cực) | Kết quả về tốc độ và số lượng nam châm |
| Tốc độ bước giao hoán | Sáu bước: 6 x tần số điện; điều khiển theo hướng trường: cập nhật một khu vực cho mỗi chu kỳ điện | 520 Hz cho sáu bước | Thuật toán điều khiển |
| Tần số sóng mang | Tần số chuyển mạch tầng điện | 12 đến 20 kHz | Đây là con số chúng tôi đang tính toán |
| Lệnh điều khiển xung điện | Tín hiệu điểm đặt tốc độ hoặc mô-men xoắn được đưa vào bộ truyền động, tách biệt với giai đoạn công suất | 100 Hz đến 2 kHz | Bộ điều khiển máy chủ hoặc PLC |
Hàng cuối cùng xứng đáng được cảnh báo. Rất nhiều lỗi trường được cho là do "tần sốPWM sai" hóa ra lại là sự cố tín hiệu lệnh. Ổ đĩa mong đợi lệnh nhiệm vụ 1 kHz, 10 đến 90 phần trăm và nhận tín hiệu 20 kHz sẽ bỏ qua nó hoặc đọc chu kỳ nhiệm vụ bị kẹt, vì bộ lọc đầu vào và quy trình ghi được thiết kế xung quanh dạng sóng chậm hơn nhiều. Kiểm tra thông số kỹ thuật giao diện trước khi bạn chạm vào nhà cung cấp dịch vụ.
Bước một: Thu thập dữ liệu quanh co mà bạn thực sự có thể bảo vệ được
Việc tính toán chỉ tốt khi các giá trị điện cảm và điện trở đằng sau nó và các bảng dữ liệu thường bất cẩn với cả hai. Ba thói quen được đền đáp.
Đo theo từng pha, không phải từng dòng
Đồng hồ đo LCR được đặt trên hai thiết bị đầu cuối sẽ đọc chuỗi kết hợp của hai pha. Đối với cuộn dây wye cân bằng, giá trị trên mỗi pha bằng một nửa số đọc đó, nhưng chỉ khi rôto đứng yên và cực thứ ba nổi. Ghi lại quy ước nào bạn đã sử dụng, vì sai số hệ số hai ở đây sẽ làm dịch chuyển sàn gợn sóng theo hệ số hai.
Đo ở tần số gần nhà cung cấp dịch vụ dự định của bạn
Các lớp mỏng, dòng điện xoáy và hiệu ứng bề mặt làm cho tần số điện cảm phụ thuộc vào tần số. Cuộn dây đọc được 10 mH ở tần số 100 Hz có thể đọc được 8 mH ở tần số 10 kHz và 7 mH ở tần số 20 kHz. Vì gợn sóng là thứ bạn đang định cỡ, hãy sử dụng giá trị ở dải tần bạn định chạy và ghi lại tần số kiểm tra của máy đo trên bảng kiểm tra.
Sử dụng trường hợp xấu nhất nóng, bão hòa
Điện trở đồng tăng khoảng 0,393 phần trăm mỗi độ C. Điện trở pha 1,10 ohm ở 25 độ C trở thành khoảng 1,42 ohm ở cuộn dây 100 độ C, giúp nâng ngưỡng RL lên gần 30%. Độ tự cảm di chuyển theo hướng khác khi có tải: ở dòng điện định mức gấp đôi, cuộn dây quạt có thể mất 30 đến 50 phần trăm độ tự cảm tín hiệu nhỏ khi mạch từ đạt đến trạng thái bão hòa và sàn gợn sóng tăng lên tương ứng. Kiểm tra cả hai chuyến du ngoạn.
Viết ra năm con số trước khi tính toán bất cứ điều gì: điện trở mỗi pha ở 25 độ C, độ tự cảm mỗi pha ở tần số sóng mang dự định, số lượng nam châm (cặp cực = nam châm / 2), dòng điện pha định mức và điện áp bus DC bao gồm cả trường hợp thực tế cao nhất. Một động cơ 220 V được cấp điện từ giai đoạn hiệu chỉnh hệ số công suất đang hoạt động sẽ nhìn thấy 380 đến 400 V DC thay vì 310 V, đây là mức phạt gợn sóng 25% mà nhiều nguyên mẫu đầu tiên đã bỏ qua.
Bước hai: Điểm cắt RL mang lại cho bạn giới hạn dưới
Mỗi pha là một điện trở và cuộn cảm nối tiếp, và cặp đó tạo thành bộ lọc thông thấp bậc nhất. Tần số cắt của nó là:
f_c = R / (2 x pi x L)
Dưới tần số này, dòng điện có thể tuân theo mức trung bình được chỉ định trong một chu kỳ chuyển mạch. Phía trên nó, cuộn dây bắt đầu tính trung bình điện áp đưa vào cho bạn. Nguyên tắc chung được trích dẫn rộng rãi là chạy sóng mang ở tốc độ gấp mười lần mức cắt trở lên, điều này giúp cho vòng lặp hiện tại có đủ băng thông để giữ giá trị được yêu cầu và giữ cho dạng sóng hiện tại không bị trễ lệnh điện áp một góc pha lớn.
Lưu ý bản thân điểm cắt không phải là gì. Công thức f = R / (2 x pi x L) được lưu hành trên các diễn đàn là mức giới hạn chứ không phải là nhà cung cấp dịch vụ được khuyến nghị. Chạy động cơ BLDC ở tần số cắt RL của chính nó sẽ tạo ra gợn sóng mô-men xoắn lớn và tiếng ồn có thể nghe được, bởi vì cuộn dây không thể làm phẳng bất cứ thứ gì ở tốc độ đó.
Sử dụng động cơ tham chiếu: R = 1,10 ohm tại 25 độ C, L = 8 mH đo tại 10 kHz. Hằng số thời gian là 8 mH / 1,10 ohm = 7,3 ms và f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Mười lần đó là 219 Hz. Đã hiệu chỉnh thành cuộn dây nóng 1,42 ohm, mức cắt là 28,3 Hz và tần số sàn mười lần là 283 Hz.
Do đó, đối với động cơ quạt có độ tự cảm trung bình, mức RL là không đáng kể. Nó chỉ có tác dụng ràng buộc trên các máy có độ tự cảm rất thấp và trên các động cơ mà nhà thiết kế đã cố tình thêm độ tự cảm nối tiếp. Hãy coi nó như một mức độ tỉnh táo chứ không phải là câu trả lời.
Bước ba: Ripple hiện tại đặt sàn thực
Đây là phép tính thực sự quyết định số lượng cho hầu hết các ổ đĩa. Trong một chu kỳ chuyển mạch, điện áp đặt vào sẽ nạp điện cảm cuộn dây và dòng điện gợn sóng từ đỉnh tới đỉnh là:
delta_I = V_bus x D x (1 - D) / (L x f_pwm)
trong đó D là nhiệm vụ tức thời của chặng đó. Đỉnh biểu thức ở D = 0,5, giúp đơn giản hóa trường hợp xấu nhất thành V_bus / (4 x L x f_pwm). Sắp xếp lại cho tần số bạn cần:
f_pwm lớn hơn hoặc bằng V_bus / (4 x L x delta_I_allow)
Chọn delta_I_allow làm một phần của dòng pha định mức. Mười đến hai mươi phần trăm giữ cho tổn thất sắt và đồng ở mức khiêm tốn và tạo cho vòng lặp dòng điện một mục tiêu dễ dàng; trên 30 phần trăm, bạn bắt đầu thấy nhiệt độ tăng thêm, tiếng ồn có thể nghe được và trong các ổ đĩa không cảm biến, quan sát EMF ngược ồn ào hơn.
Tham chiếu lại động cơ: V_bus 310 V DC, L 8 mH, dòng pha định mức 2,5 A, cho phép gợn sóng 20 phần trăm, do đó delta_I_allow = 0,5 A từ đỉnh đến đỉnh.
f_pwm lớn hơn hoặc bằng 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19,375 Hz
Làm tròn đến 20 kHz. Ở tần số 12 kHz, động cơ tương tự mang 0,81 A gợn sóng, khoảng 32% định mức và ở 8 kHz, nó mang 0,97 A, gần 39%. Đó chính xác là dải gợn sóng có thể nhìn thấy trên ổ đĩa bị lỗi trong đoạn mở đầu và nó giải thích cả tiếng rên rỉ và nhiệt độ tăng thêm 22 độ C.
Ba điều chỉnh cải thiện ước tính. Điều chế vectơ không gian với sóng hài bậc ba tạo ra gợn sóng trong trường hợp xấu nhất ít hơn khoảng 15% so với biểu thức hình sin ở trên, do đó, ước tính 20 kHz thường hoạt động giống như 18 kHz. Nếu động cơ chạy ở chỉ số điều chế thấp trong hầu hết nhiệm vụ của nó, trường hợp xấu nhất ở D = 0,5 có thể không bao giờ xảy ra tại điểm vận hành và bạn có thể đánh đổi một số biên độ gợn để có tổn thất chuyển mạch thấp hơn. Ngược lại, nếu động cơ phải tồn tại khi rôto bị khóa hoặc điện áp bị sụt giảm sâu, thì nhiệm vụ sẽ vượt quá 0,5 và trường hợp xấu nhất sẽ xảy ra.
Bước bốn: Giữ đủ số chu kỳ chuyển đổi cho mỗi bước chuyển mạch
Sóng mang cũng phải nhanh so với tần số điện của động cơ, nếu không thì bộ truyền động có quá ít cơ hội cho mỗi khu vực để điều chỉnh dòng điện. Tính tần số điện đầu tiên:
f_elec = vòng/phút x cặp cực / 60
Đối với động cơ tham chiếu ở tốc độ 1300 vòng/phút với bốn cặp cực, f_elec = 86,7 Hz. Trong chuyển mạch sáu bước, mỗi chu kỳ điện có sáu bước, do đó tốc độ bước là 520 Hz. Nguyên tắc chung là ít nhất 10, tốt nhất là 20, chu kỳPWM cho mỗi bước chuyển mạch, đặt mức sàn ở mức 5,2 đến 10,4 kHz. Lưu ý rằng mức này hiện đã vượt quá mức sàn RL và đang tiến gần đến mức gợn sóng, đó là lý do tại sao bộ điều khiển quạt trong cụm lớp này có tần số khoảng 12 đến 16 kHz.
Điều khiển hướng trường có một hạn chế hơi khác. Vòng lặp hiện tại thường cập nhật một lần trong mỗi chu kỳ sóng mang, do đó sóng mang phải có tần số điện ít nhất gấp mười lần để giữ cho vòng lặp ổn định ở tốc độ tối đa và hơn thế nữa nếu bạn muốn gợn sóng mô-men xoắn thấp ở tốc độ thấp. Cảm biến dòng điện một chiều sẽ bổ sung thêm một giới hạn khó hơn: shunt chỉ có thể đọc được trong các khoảng thời gian xác định của khoảng thời gian chuyển mạch, do đó ở mức làm việc rất cao, các cửa sổ đo sẽ co lại và biến tần bỏ qua các phép đo hoặc hạ thấp sóng mang.
Động cơ tốc độ cao hoàn toàn phá vỡ nguyên tắc. Một động cơ có tốc độ 20.000 vòng/phút với bốn cặp cực có f_elec = 1333 Hz và tốc độ sáu bước là 8 kHz. Yêu cầu 20 chu kỳ xung điều khiển xung mỗi bước sẽ yêu cầu 160 kHz, điều này không thực tế đối với cầu bóng bán dẫn lưỡng cực có cổng cách điện và đắt tiền ngay cả với cacbua silic. Các ổ đĩa thực trong chế độ đó chuyển sang một xung hiệu dụng cho mỗi bước chuyển mạch, đồng bộ hóa xung điều khiển xung với sự kiện chuyển mạch thay vì chạy tự do. Điểm rộng hơn là: nếu tần số điện của bạn đạt tới vài kilohertz, thì việc tính toán sóng mang phải được thực hiện cùng với sơ đồ điều chế chứ không phải riêng biệt.
Nếu bạn muốn trình tự chuyển đổi và thời gian của khu vực sâu hơn, phần giải thích này về cách bộ điều khiển BLDC chuyển đổi tín hiệu xung sang chế độ giao hoán bước qua mô hình cổng từng bước.
Lấy động cơ quạt tham chiếu làm trường hợp, thiết kế rôto bên ngoài 220 V 600 W trong dòng DC149 là sự kết hợp thực tế cho những con số này và dữ liệu cuộn dây được công bố của nó là một kiểm tra chéo hữu ích với các phép đo băng ghế của riêng bạn.
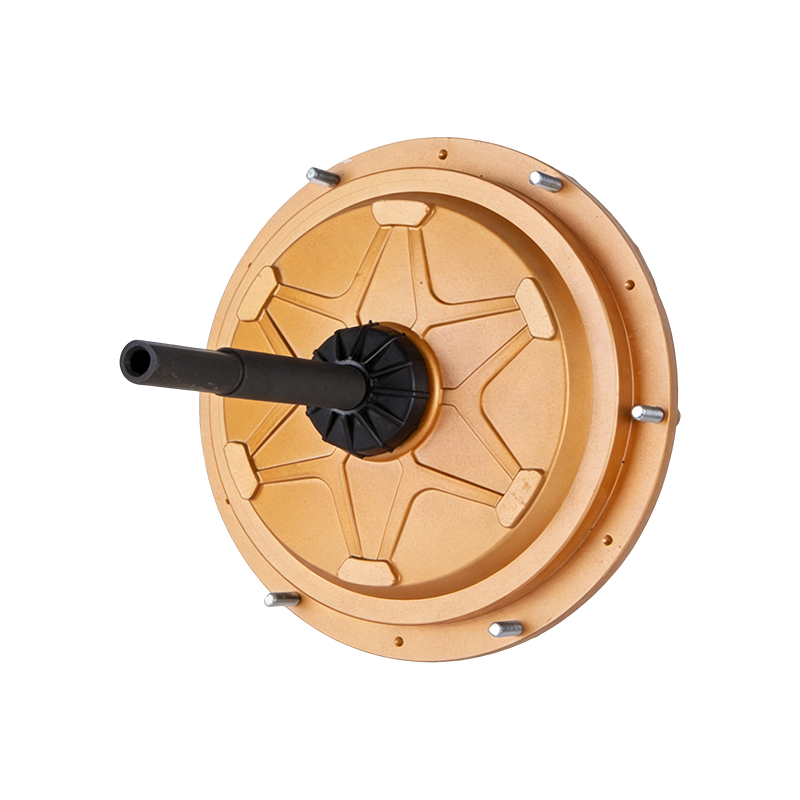 Động cơ làm mát không khí BLDC cánh quạt ngoài DC149 220 V 600 W Động cơ BLDC rôto ngoài 220 V 600 W dành cho bộ làm mát không khí, với dữ liệu cuộn dây đã công bố có thể được kiểm tra chéo với các phép đo trên băng ghế dự bị. Xem sản phẩm →
Bước năm: Kiểm tra ứng viên trên trần nhà
Sau khi xác định được số sàn, giới hạn trên sẽ quyết định số tiền ký quỹ bạn có thể mua được. Bốn ràng buộc quan trọng và hai ràng buộc đầu tiên thường ràng buộc trước.
Mất chuyển mạch
Ước tính sơ bộ trên mỗi thiết bị là P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. Với bus 310 V, dòng điện pha cực đại 3,5 A, thời gian chuyển tiếp kết hợp 100 ns và sóng mang 16 kHz, mỗi thiết bị sẽ tiêu hao khoảng 0,87 W chỉ khi chuyển đổi riêng. Ở 20 kHz trở thành 1,08 W và ở 8 kHz, nó giảm xuống 0,43 W. Nhân với số lượng thiết bị đang hoạt động trong sơ đồ điều chế của bạn, cộng tổn thất dẫn điện và kiểm tra khả năng chịu nhiệt của gói và tản nhiệt. Biên độ tiếp giáp 25 độ C ở môi trường xung quanh tồi tệ nhất là mục tiêu thiết kế hợp lý và đó là con số thường giết chết kế hoạch 40 kHz đầy tham vọng trên bo mạch được làm mát tự nhiên.
Thời gian chết và độ rộng xung tối thiểu
Thời gian chết là thuế cố định trong chu kỳ làm việc. Ở tần số 16 kHz, chu kỳ là 62,5 micro giây, do đó thời gian chết 1 micro giây tiêu tốn 1,6% thời gian; ở mức công suất yêu cầu 5 phần trăm, sai số điện áp đặt vào là 32 phần trăm, tạo ra hiện tượng méo dòng điện và gợn sóng mô-men xoắn ở tốc độ thấp. Thời gian chết ngắn hơn làm giảm lỗi nhưng làm tăng nguy cơ xuyên thủng khi nhiệt độ điểm nối tăng và độ trễ của thiết bị bị trôi. Nhiều trình điều khiển cổng cũng chỉ định xung đầu vào tối thiểu, thường là 50 đến 200 ns, giới hạn phạm vi nhiệm vụ có thể sử dụng ở tần số sóng mang cao.
Độ phân giải hẹn giờ
Bộ định thời 100 MHz ở chế độ căn giữa cho 6250 số đếm mỗi chu kỳ ở tần số 16 kHz, do đó bước nhiệm vụ là khoảng 0,016%. Ở tần số 80 kHz, bộ hẹn giờ tương tự mang lại 1250 lần đếm và 0,08 phần trăm bước. Cả hai đều có thể thực hiện được, nhưng trường hợp thô hạn chế khả năng điều chỉnh dòng điện tốt khi tải nhẹ.
Tiếng ồn âm thanh và EMC
Dải tần 8 đến 12 kHz là nơi tồi tệ nhất đối với thính giác của con người, đó là một lý do khiến ổ đĩa 8 kHz nghe rất khó chịu. Việc chuyển sang tần số 16 kHz sẽ giúp ích cho hầu hết người lớn nhưng không phải tất cả mọi người; Tần số 20 kHz trở lên thường không nghe được nhưng lại đẩy tổn hao và phát xạ bức xạ lên cao. Điều chế sóng mang ngẫu nhiên hoặc phối màu trải phổ và loại bỏ âm thuần, với chi phí là độ gợn dòng điện cao hơn một chút và sơ đồ lấy mẫu dòng điện phức tạp hơn. Về phía EMC, tần số sóng mang cao hơn làm cho bộ lọc đầu vào và cáp động cơ hoạt động kém hơn, do đó, thiết kế truyền ở tần số 12 kHz không tự động tuân thủ ở tần số 24 kHz.
Một so sánh hiệu quả giữa hai loại động cơ
Bốn bước kiểm tra giống nhau tạo ra các câu trả lời rất khác nhau tùy thuộc vào độ tự cảm của cuộn dây. Bảng dưới đây vận hành một động cơ quạt có độ tự cảm trung bình và một động cơ tốc độ cao có độ tự cảm thấp thông qua số học giống hệt nhau.
| tham số | Động cơ quạt làm mát không khí | Động cơ quạt gió tốc độ cao |
|---|---|---|
| xe buýt DC | 310 V | 48 V |
| Điện trở pha ở 25 C | 1,10 ôm | 0,05 ôm |
| Độ tự cảm pha ở sóng mang | 8 mH | 120 microhenry |
| Cặp cực | 4 | 4 |
| Tốc độ tối đa | 1300 vòng/phút | 20.000 vòng/phút |
| Dòng pha định mức | 2,5 A | 20 A |
| điểm cắt RL | 21,9 Hz | 66 Hz |
| Tầng RL mười lần | 219 Hz | 663 Hz |
| Độ gợn được phép (20 phần trăm, 15 phần trăm) | 0,5 A | 3 A |
| Sàn gợn sóng | 19,4 kHz | 33,3 kHz |
| Tần số điện at top speed | 86,7 Hz | 1333 Hz |
| Sàn giao hoán (20 tiết/bước) | 10,4 kHz | 160 kHz, không thể đạt được |
| Nhà cung cấp dịch vụ đã chọn | 20 kHz | 40 kHz với xung được đồng bộ hóa với chuyển mạch |
Cột tốc độ cao là cột mang tính hướng dẫn nhiều hơn. Tần số gợn sóng 33 kHz của nó vốn đã cao đối với cầu 48 V và không thể truy cập được hướng dẫn chuyển mạch, do đó, thiết kế phải chấp nhận ít chu kỳ điều chỉnh xung hơn trên mỗi bước và bù lại bằng thời gian vòng lặp hiện tại chặt chẽ hơn và lọc EMF ngược tốt hơn. Đó là một sự thỏa hiệp kỹ thuật bình thường, không phải là sai lầm, nhưng nó phải là một sự thỏa hiệp có ý thức. Nếu bạn mua một động cơ như vậy có bộ điều khiển tích hợp, thì sự thỏa hiệp đã được đưa vào chương trình cơ sở và bạn không thể thay đổi nó.
Ổ đĩa tích hợp có ý nghĩa gì đối với tính toán của bạn
Nhiều động cơ quạt và bộ làm mát không khí hiện được bán kèm với bộ biến tần được gắn trên tấm chắn cuối và tần số sóng mang được cố định ở bất kỳ mức nào mà nhà sản xuất ổ đĩa đã chọn, thường là 16 đến 20 kHz. Đối với người mua, phép tính trên trở thành bài tập xác minh hơn là bài tập thiết kế.
Yêu cầu tần số chuyển đổi bằng văn bản và hỏi xem nó có cố định hay có thể cấu hình được không. Sau đó, hãy hỏi hai câu hỏi để biết liệu con số đó có được chọn một cách có chủ ý hay không: độ gợn sóng từ đỉnh đến đỉnh đo được ở tải định mức là bao nhiêu và biên độ nhiệt độ đường giao nhau ở môi trường xung quanh định mức tối đa là bao nhiêu. Nhà cung cấp nào trả lời được cả hai thì đã tính toán xong. Một nhà cung cấp chỉ báo giá theo tần suất thì không.
Đồng thời xác nhận bảng dữ liệu đang mô tả về mức xung nào. Động cơ quạt chuyển mạch điện tử thuộc loại 350 W đến 1500 W thường chấp nhận lệnh tương tự 0 đến 10 V hoặc lệnh điều khiển tần số thấp trong khi chạy một sóng mang bên trong cố định và việc nhầm lẫn cả hai sẽ tạo ra sự cố vận hành trông giống như lỗi phần sụn.
Đối với hệ thống lắp đặt 380 V trong đó bộ truyền động đã được tích hợp và sóng mang được cố định, việc kiểm tra thực tế là liệu điện cảm cuộn dây và độ gợn sóng được công bố có nhất quán ở sóng mang đó hay không, đây là câu hỏi đáng đặt ra cho nhà cung cấp động cơ quạt 380 V 1500 W EC.
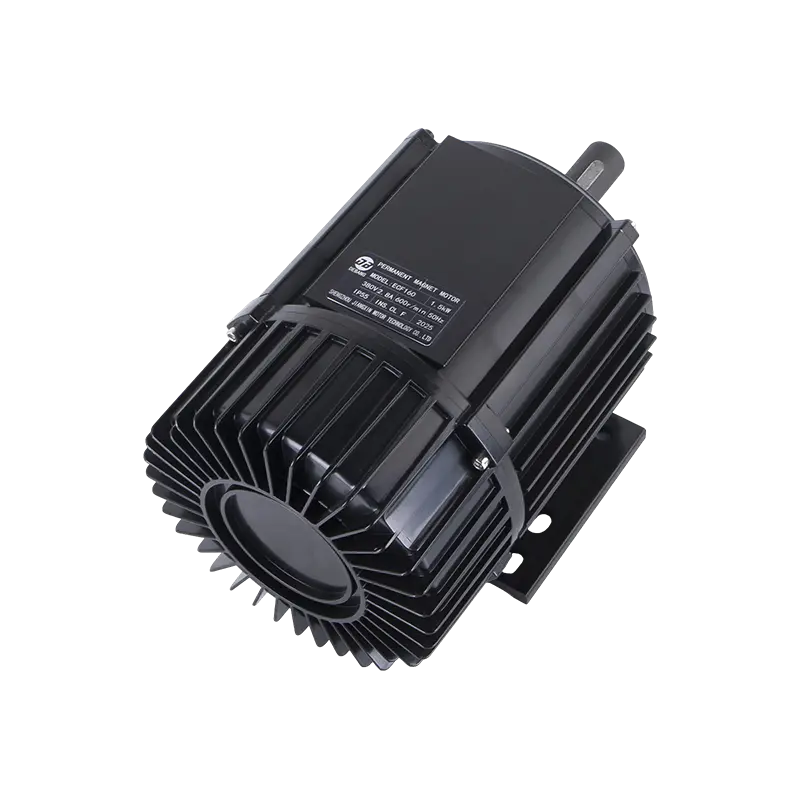 Động cơ quạt ECF160 380 V 1500 W EC cho máy làm mát bay hơi Động cơ quạt 380 V 1500 W EC dành cho máy làm mát bay hơi; độ tự cảm cuộn dây và độ gợn sóng được công bố của nó có thể được kiểm tra tại một sóng mang cố định. Xem sản phẩm →
Xác nhận trên băng ghế dự bị: Bốn phép đo giải quyết tranh luận
Tính toán thu hẹp phạm vi; phép đo chọn người chiến thắng. Thực hiện bốn thử nghiệm này ở tần số dự kiến và ở một bước ở hai bên tần số đó, ví dụ 12, 16 và 20 kHz.
- gợn sóng hiện tại. Ghi lại dòng điện pha bằng shunt bù hoặc đầu dò băng thông cao ở mức tải 25%, 50% và 100%. So sánh dải từ đỉnh đến đỉnh với giá trị cho phép của bạn. Theo dõi gợn sóng tăng nhanh hơn dự đoán khi có tải, điều này báo hiệu độ bão hòa điện cảm.
- Cuộn dây và nhiệt độ thiết bị. Ngâm ở tải định mức cho đến khi nhiệt độ ổn định, sau đó so sánh hai hoặc ba ứng viên. Sự chênh lệch từ 2 đến 4 độ C trong mức tăng cuộn dây trong khoảng từ 16 đến 20 kHz là điển hình và cho bạn biết tổn thất chuyển mạch tăng thêm đang gây ra điều gì.
- Hiệu suất tại điểm vận hành Đo nguồn DC đầu vào và công suất trục hoặc không khí ở chu kỳ hoạt động thực tế của ứng dụng chứ không phải tại một điểm danh nghĩa duy nhất. Tải của quạt tuân theo định luật lập phương, do đó phần lớn năng lượng hàng năm được tiêu tốn ở mức dưới tốc độ tối đa, trong đó sóng mang và sơ đồ điều chế quan trọng hơn ở tải định mức.
- Quét âm thanh. Chạy động cơ từ tốc độ 10 đến 100 phần trăm ở mỗi sóng mang ứng cử viên và lắng nghe âm báo. Hãy chú ý đến sự cộng hưởng cấu trúc trong vỏ quạt, vì chất mang không ồn ở một tốc độ có thể kích thích sự cộng hưởng ở giá đỡ ở tốc độ khác.
Giữ bảng đo cùng với hồ sơ thiết kế. Khi một khách hàng khiếu nại về tiếng ồn hai năm sau đó, sự khác biệt giữa lựa chọn tần số 16 kHz có chủ ý và lựa chọn vô tình sẽ trở nên rất rõ ràng.
Những sai lầm tái diễn trong các dự án thực tế
- Sử dụng độ tự cảm của biểu dữ liệu mà không có tần số kiểm tra. Giá trị được lấy ở tần số 100 Hz có thể phóng đại hiệu suất gợn sóng từ 20 phần trăm trở lên.
- Quên bus hiệu chỉnh hệ số công suất. Độ gợn sóng tăng theo điện áp bus, do đó, động cơ 220 V trên liên kết 390 V DC mang độ gợn sóng cao hơn 26% so với động cơ tương tự trên liên kết 310 V.
- Kích thước chỉ ở 25 độ C. Điện trở nóng làm tăng ngưỡng RL và độ bão hòa làm giảm độ tự cảm; đều đẩy sàn gợn sóng lên.
- Giả sử nhà cung cấp dịch vụ cao hơn luôn tốt hơn. Trên khoảng 24 kHz trên bo mạch được làm mát tự nhiên, tổn thất chuyển mạch và biến dạng thời gian chết thường tốn nhiều chi phí hơn so với việc mua cải tiến gợn sóng.
- Nhầm lẫn giữa lệnh điều khiển với sóng mang. Chúng là những tín hiệu khác nhau với thông số kỹ thuật khác nhau và sự không khớp trông giống như lỗi điều khiển.
- Thay đổi sóng mang mà không điều chỉnh lại vòng lặp hiện tại. Mức tăng vòng lặp phù hợp với 8 kHz thường quá mạnh ở 20 kHz và triệu chứng là dao động theo các bước tải.
Nơi tính toán áp dụng vào thực tế
Đối với máy làm mát không khí bay hơi hoặc quạt công nghiệp động cơ hoạt động trong phạm vi 350 W đến 1500 W với độ tự cảm pha từ 6 đến 12 mH, số học hội tụ ở tần số 12 đến 20 kHz và 16 kHz là mặc định hợp lý với 20 kHz là đường nâng cấp khi gợn sóng hoặc nhiễu yêu cầu. Dưới 8 kHz, cuộn dây có độ tự cảm trung bình mang quá nhiều gợn sóng để giữ yên tĩnh và mát mẻ. Trên 24 kHz, chi phí chuyển mạch và thời gian chết thường lớn hơn lợi ích của cầu làm mát bằng đối lưu. Đối với động cơ tốc độ cao, độ tự cảm thấp, tần số sàn tăng lên 30 đến 40 kHz và sơ đồ điều chế phải được xem xét lại cùng lúc.
Khi động cơ và bộ truyền động được chỉ định cùng nhau, cách bố trí rõ ràng nhất là cố định giá đỡ, công bố điện cảm và điện trở của cuộn dây tại giá trị mang đó và nêu độ gợn sóng ở tải định mức. Đối với động cơ làm mát không khí có rôto bên ngoài 220 V 1500 W chạy bộ phận mang cố định bên trong, sự kết hợp đó là nguyên nhân khiến cho tiếng ồn và đặc tính nhiệt có thể dự đoán được trước khi nguyên mẫu đầu tiên được chế tạo.
 Động cơ làm mát không khí BLDC cánh quạt ngoài DC198 220 V 1500 W Động cơ làm mát không khí BLDC rôto bên ngoài 220 V 1500 W để ghép nối bộ truyền động mang cố định, trong đó điện cảm cuộn dây và độ gợn của tải định mức tạo ra tiếng ồn và hoạt động nhiệt có thể dự đoán được. Xem sản phẩm →
Danh sách kiểm tra làm việc ngắn. Đo độ tự cảm từng pha ở tần số sóng mang và ở điều kiện nóng, bão hòa. Tính ngưỡng RL và nhân với 10. Tính sàn gợn từ V_bus / (4 x L x delta_I_allow) tại D = 0,5. Tính tần số điện và xác nhận rằng bạn vẫn nhận được mười khoảng thời gian chuyển đổi trở lên cho mỗi bước chuyển mạch hoặc thay đổi sơ đồ điều chế nếu không. Sau đó kiểm tra tổn thất chuyển mạch, thời gian chết và độ phân giải của bộ định thời ở giá trị đã chọn và xác nhận bằng cách quét băng ghế trên ba tần số đề xuất. Làm điều đó một lần cho mỗi lần ghép nối ổ đĩa động cơ và câu hỏi sẽ không còn là phỏng đoán nữa.
Liên quan Sản phẩm
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V/700W
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 650W
-
 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 600W
-
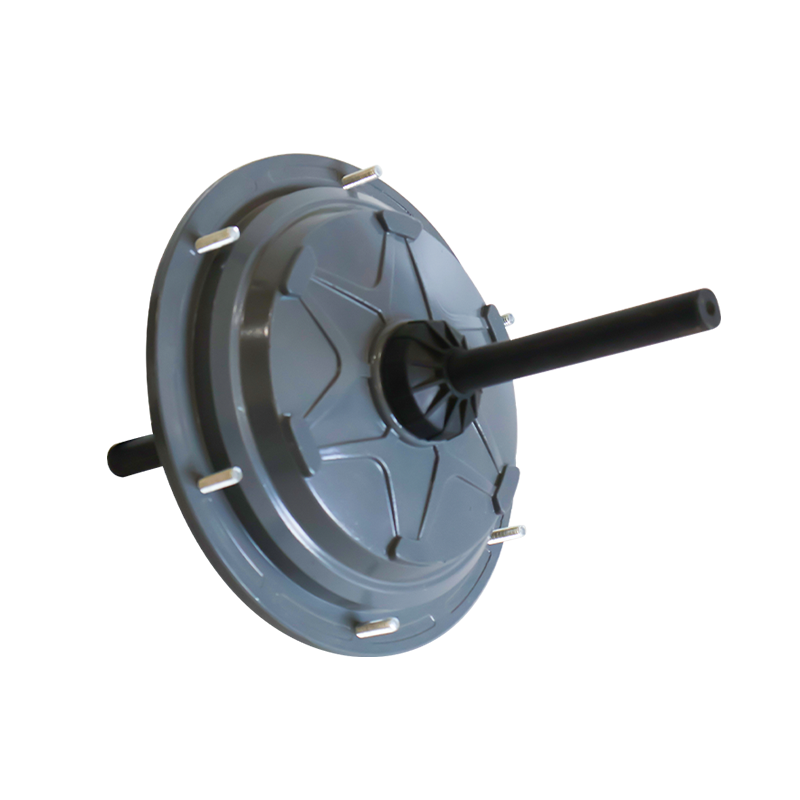 Động cơ làm mát không khí BLDC bên ngoài DC144 220V 600W
-
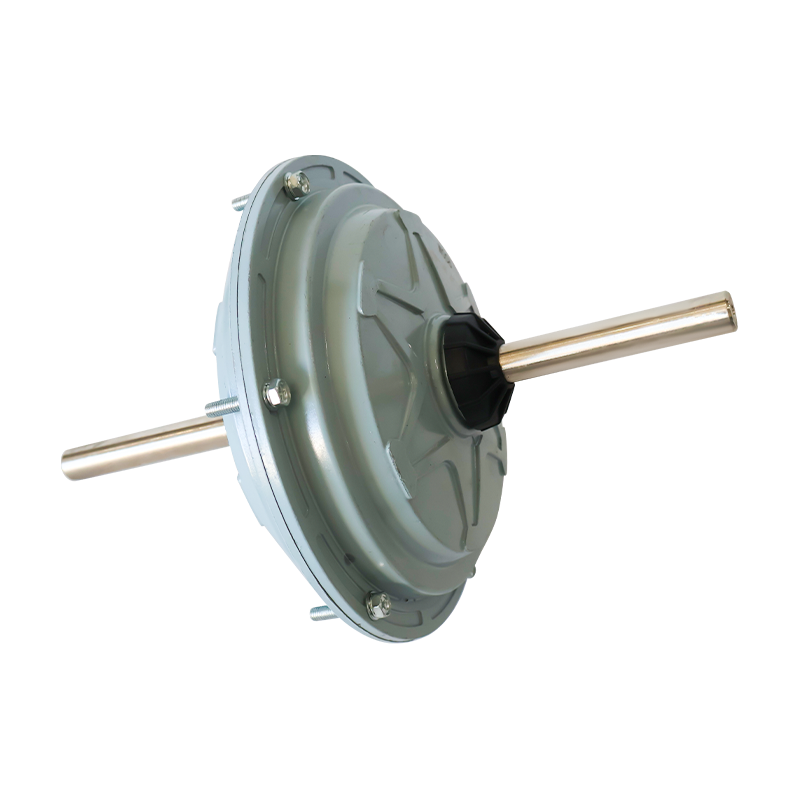 Động cơ làm mát không khí BLDC bên ngoài DC144 220V 600W
-
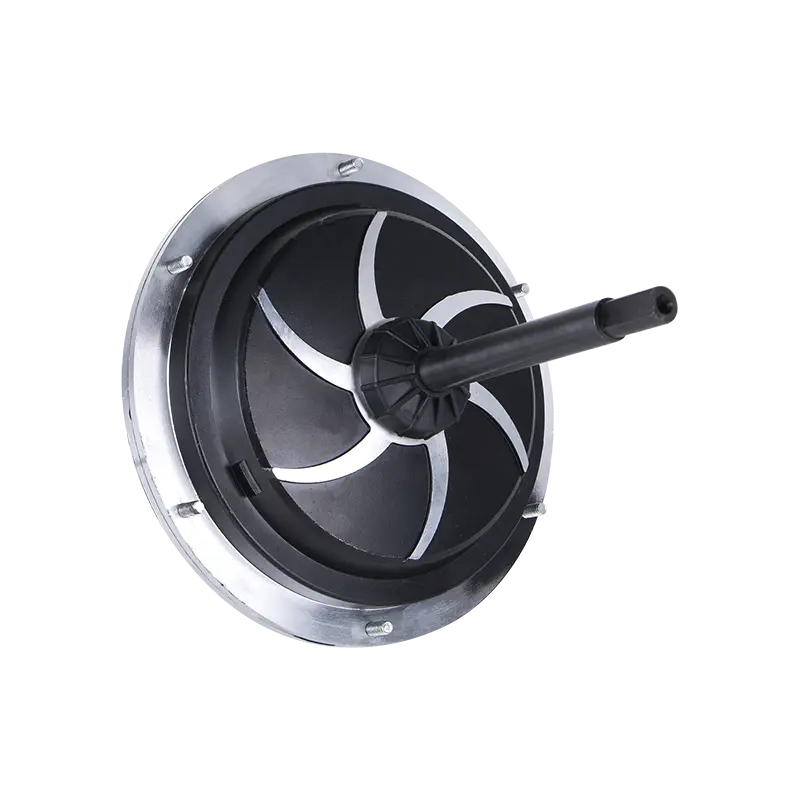 Động cơ làm mát không khí BLDC bên ngoài DC149 220V 850W
 Sẵn sàng tùy chỉnh
Sản phẩm động cơ của bạn?
Chúng tôi là nhà sản xuất động cơ chuyên nghiệp, cung cấp nguồn điện mạnh mẽ, ổn định và hiệu quả cốt lõi cho tất cả các ngành công nghiệp thông qua sự đổi mới và tay nghề chính xác.
Liên hệ với chúng tôi
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Địa chỉ công ty
Bản quyền© by Shengzhou Jiangxin Motor Technology Co., Ltd. Bảo lưu mọi quyền.
Bán buôn động cơ quạt công nghiệp